Trả lời nhanh: Hệ thống robot tự hành gồm robot tự di chuyển, cảm biến, bộ điều khiển, phần mềm quản lý nhiệm vụ, mạng và trạm sạc. Một robot chạy được từ điểm A đến B chưa phải hệ thống hoàn chỉnh. Khi triển khai, doanh nghiệp nên bắt đầu từ kết quả cần đạt như số chuyến mỗi ca, tải hàng và mức can thiệp của nhân sự.
Doanh nghiệp chuẩn bị triển khai hệ thống robot tự hành có thể tham khảo giải pháp robot cho doanh nghiệp.
Hệ thống robot tự hành là một hệ thống gồm robot có khả năng tự di chuyển, cùng cảm biến, phần mềm, hạ tầng kết nối và các cơ chế quản lý nhiệm vụ để thực hiện công việc theo mục tiêu đã đặt ra. Một robot chạy được từ điểm A đến B chưa đủ để gọi là một hệ thống vận hành hoàn chỉnh.
Doanh nghiệp còn phải xác định robot nhận nhiệm vụ từ đâu, biết vị trí bằng cách nào, giao hàng tại đâu, xử lý khi điểm nhận chưa sẵn sàng ra sao và được sạc, giám sát, bảo trì như thế nào. Vì vậy, khi chuẩn bị triển khai, nên bắt đầu từ kết quả cần đạt như số chuyến mỗi ca, tải hàng, thời gian chu kỳ và mức can thiệp của nhân sự, sau đó mới chọn cấu hình thiết bị.
Hệ thống robot tự hành là gì? Hiểu đúng phạm vi của một hệ thống hoàn chỉnh
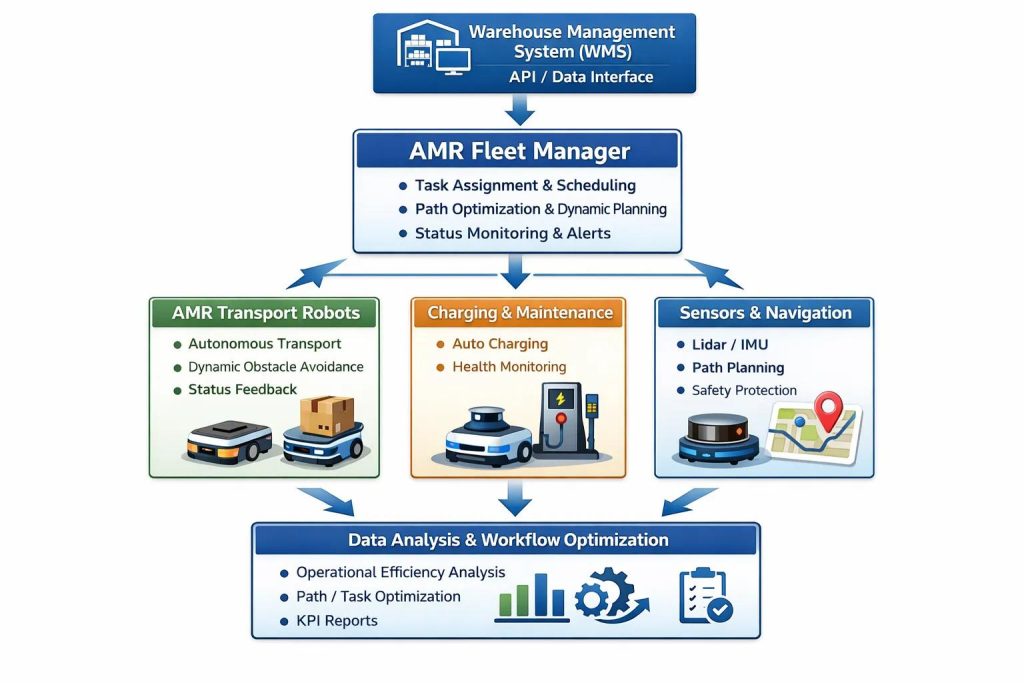
Hệ thống robot tự hành có thể hiểu là tập hợp nhiều thành phần phối hợp để robot thực hiện nhiệm vụ với mức can thiệp trực tiếp của con người được giảm xuống. Phần robot chịu trách nhiệm di chuyển và thực hiện tác vụ; cảm biến cung cấp dữ liệu về môi trường; bộ điều khiển xử lý trạng thái; phần mềm quản lý nhiệm vụ phân công và theo dõi công việc; còn mạng, trạm sạc và các điểm giao tiếp giúp hệ thống duy trì hoạt động.
Điểm cần phân biệt là robot tự hành đơn lẻ và hệ thống robot tự hành không phải hai cách gọi tương đương. Một robot có thể tự chạy theo bản đồ đã cấu hình nhưng vẫn cần nhân viên giao nhiệm vụ thủ công, sạc bằng thao tác trực tiếp hoặc xử lý mọi tình huống bất thường tại chỗ. Khi các chức năng này được tổ chức thành một quy trình có dữ liệu đầu vào, trạng thái, quy tắc xử lý và tiêu chí hoàn thành, phạm vi đã chuyển từ thiết bị riêng lẻ sang hệ thống.
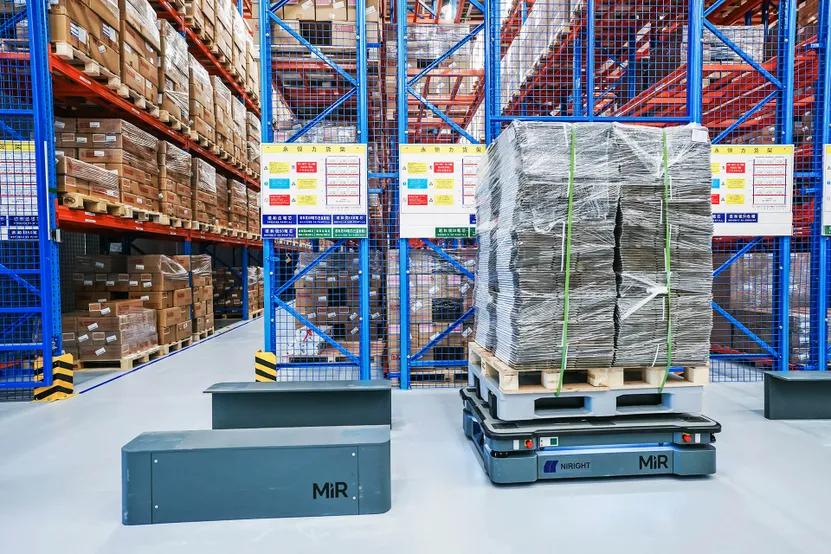
Ví dụ, một kho cần chuyển thùng từ khu nhận hàng sang khu đóng gói. Nếu chỉ xét chiếc robot, bài toán có vẻ đơn giản: robot nhận thùng rồi chạy đến điểm đích. Nhưng để vận hành liên tục, hệ thống còn phải biết khi nào có yêu cầu vận chuyển, robot nào đang rảnh, trạm nào đang nhận hàng, pin còn đủ cho nhiệm vụ hay không, khu vực nào đang bị chiếm và robot sẽ sạc ở đâu sau khi hoàn thành. Nếu một điểm giao nhận chưa sẵn sàng, hệ thống cũng cần đưa nhiệm vụ về trạng thái chờ thay vì ghi nhận hoàn thành.
Do đó, trước khi chọn thiết bị, nên xác định năm đầu ra: số nhiệm vụ mỗi ca, thời gian chu kỳ mục tiêu, tải trung bình và cực đại, các điểm nhận/trả hàng, mức can thiệp cho phép của nhân sự. Những dữ liệu này giúp kiểm tra xem cấu hình robot có đáp ứng được công việc thực tế hay chỉ phù hợp với một vài chuyến thử nghiệm.
Nếu cần nắm lại khái niệm robot ở cấp độ thiết bị trước khi đi vào kiến trúc hệ thống, có thể tham khảo Robot tự động hóa là gì? Cấu tạo, cách hoạt động và ứng dụng.
Một hệ thống robot tự hành gồm những lớp nào? Từ phần cứng đến phần mềm điều phối
Một hệ thống hoàn chỉnh thường được chia thành nhiều lớp chức năng thay vì xem robot là một thiết bị hoạt động độc lập. Cách phân lớp này giúp doanh nghiệp dễ xác định nguyên nhân khi hệ thống gặp sự cố, bởi một nhiệm vụ không hoàn thành có thể xuất phát từ phần cứng, cảm biến, kết nối, phần mềm hoặc chính quy trình giao nhận.
- Nền tảng di chuyển: gồm khung robot, bánh xe hoặc cơ cấu truyền động, động cơ và bộ điều khiển chuyển động. Lớp này tạo ra khả năng di chuyển và dừng theo lệnh.
- Nguồn điện: gồm pin, mạch quản lý pin và cơ chế sạc. Dung lượng pin không nên chỉ được xem theo con số lý thuyết mà cần đối chiếu với tải, quãng đường, số lần dừng và mật độ nhiệm vụ.
- Cảm biến: thu thập dữ liệu về vật cản, vị trí tương đối và trạng thái môi trường. Tùy cấu hình, hệ thống có thể sử dụng LiDAR, camera, cảm biến khoảng cách, encoder hoặc các cảm biến an toàn.
- Định vị và điều hướng: biến dữ liệu môi trường cùng trạng thái robot thành thông tin cần thiết để xác định vị trí và lựa chọn chuyển động.
- Bộ điều khiển và phần mềm nhiệm vụ: tiếp nhận yêu cầu, quản lý trạng thái, quyết định robot cần thực hiện việc gì và ghi nhận kết quả.
- Giao tiếp với hạ tầng: kết nối robot với cửa tự động, trạm giao nhận, băng tải, hệ thống quản lý kho hoặc các thiết bị cần trao đổi tín hiệu.
Cần phân biệt cảm biến với phần mềm điều phối. Cảm biến trả lời câu hỏi môi trường hiện tại có gì và robot đang ở trạng thái nào. Phần mềm điều phối lại xử lý câu hỏi robot nào nên nhận nhiệm vụ, nhiệm vụ đang ở bước nào và kết quả có đạt điều kiện hay chưa. Hai lớp này liên quan chặt chẽ nhưng không thay thế cho nhau.
Luồng dữ liệu có thể hình dung đơn giản như sau: lệnh nhiệm vụ → kiểm tra trạng thái → xác định vị trí → quyết định di chuyển → theo dõi môi trường → đến điểm giao nhận → xác nhận kết quả → cập nhật trạng thái. Chẳng hạn, robot được yêu cầu đưa một khay đến khu đóng gói. Nếu đến nơi nhưng thiết bị nhận chưa báo sẵn sàng, hệ thống cần giữ nhiệm vụ ở trạng thái chờ. Chỉ khi tín hiệu giao nhận hợp lệ được xác nhận, nhiệm vụ mới chuyển sang hoàn thành.
Với hệ thống nhiều robot, mạng không dây và nền tảng quản lý trở thành lớp vận hành đáng chú ý. Khi mất kết nối, cần xác định robot có tiếp tục thực hiện phần nhiệm vụ hiện tại hay chuyển sang trạng thái an toàn, dữ liệu trạng thái có được đồng bộ lại sau khi kết nối phục hồi hay không và người vận hành nhận cảnh báo bằng cách nào. Đây là lý do kiểm tra kết nối phải được đưa vào thử nghiệm, thay vì chỉ kiểm tra robot chạy ổn khi mạng đang ở điều kiện lý tưởng.
Trước khi triển khai robot tự hành cần chuẩn bị dữ liệu gì? Kiểm tra từ nhiệm vụ đến mặt bằng
Muốn cấu hình đúng, doanh nghiệp nên biến nhu cầu vận chuyển hoặc di chuyển nội bộ thành dữ liệu có thể đo. Một mô tả như “cần robot chở hàng giữa hai khu vực” chưa đủ để xác định tải, số robot, dung lượng pin hay khả năng đáp ứng theo ca. Bộ dữ liệu khảo sát nên bắt đầu từ nhiệm vụ thực tế rồi mở rộng sang mặt bằng và hạ tầng.
| Nhóm dữ liệu | Cần ghi nhận | Điểm kiểm tra |
|---|---|---|
| Nhiệm vụ | Số chuyến mỗi ca, điểm nhận/trả, quãng đường, thời gian chờ | Có thể mô tả thành một chu kỳ hoàn chỉnh |
| Tải hàng | Khối lượng trung bình, tải cực đại, kích thước và cách đặt hàng | Robot và cơ cấu mang tải đáp ứng được điều kiện thực tế |
| Mặt bằng | Lối đi, bán kính quay, giao cắt, vùng có người hoặc xe nâng | Có đủ không gian cho robot di chuyển và xử lý tình huống |
| Điểm tích hợp | Cửa, thang máy, băng tải, trạm giao nhận, khu sạc | Có tín hiệu hoặc cơ chế giao tiếp rõ ràng |
| Hạ tầng | Wi-Fi, nguồn điện, khu vực tín hiệu yếu và vị trí sạc | Không có điểm nghẽn làm gián đoạn chu trình |
Mặt sàn cũng cần được khảo sát thay vì chỉ đo chiều rộng lối đi. Chênh lệch cao độ, bề mặt không ổn định, khu vực thường xuyên có pallet tạm, vật liệu đặt sai vị trí hoặc lối đi bị thu hẹp theo từng thời điểm đều có thể làm thay đổi điều kiện vận hành. Một mặt bằng đạt khi trống chưa chắc đạt trong giờ cao điểm nếu luồng người và xe nâng chiếm phần lớn không gian di chuyển.
Ở lớp hạ tầng, hãy đánh dấu các khu vực có tín hiệu mạng yếu, vị trí cần cấp điện, thiết bị mà robot phải trao đổi tín hiệu và những điểm có khả năng trở thành nút chờ. Nếu robot cần giao hàng cho máy khác, phải xác định rõ điều kiện “được nhận hàng” thay vì chỉ xác định tọa độ dừng. Ví dụ, robot đến đúng vị trí nhưng máy phía trước chưa xử lý xong thì nhiệm vụ vẫn chưa thể kết thúc.
Một cách kiểm tra thực tế là lập bảng đầu vào – tiêu chí đạt – trạng thái hiện tại – phương án xử lý. Nếu tải cực đại chưa được xác nhận, ghi rõ cần đo thêm. Nếu có điểm giao cắt thường xuyên ùn người, đánh dấu để kiểm tra vào giờ cao điểm. Nếu có vùng Wi-Fi yếu, cần đo lại trước khi kết luận hệ thống đã sẵn sàng. Cách làm này giúp doanh nghiệp phát hiện thiếu dữ liệu trước khi bước sang cấu hình, thay vì phát hiện vấn đề sau khi robot đã được đưa vào vận hành.
Triển khai hệ thống robot tự hành theo trình tự nào? Từ cấu hình đến chạy thử
Sau khi đã có dữ liệu về nhiệm vụ và mặt bằng, quá trình triển khai nên đi theo từng lớp kiểm tra thay vì đưa toàn bộ hệ thống vào chạy cùng lúc. Trước hết, doanh nghiệp cần chốt nhiệm vụ đầu ra: robot phải vận chuyển gì, giữa những điểm nào, trong khung thời gian nào và điều kiện nào được xem là hoàn thành. Khi yêu cầu đã rõ, có thể chuyển sang xác định vùng hoạt động, điểm giao nhận, khu vực chờ và vị trí sạc.
Tiếp theo là cấu hình robot, bản đồ hoặc vùng hoạt động, quy tắc nhiệm vụ và phần mềm quản lý. Nếu robot phải trao đổi tín hiệu với cửa tự động, băng tải hoặc thiết bị nhận hàng, cần kiểm tra từng tín hiệu trước khi đưa vào chu trình liên tục. Một điểm giao nhận chỉ nên được xem là sẵn sàng khi robot xác định đúng vị trí và thiết bị liên quan cũng trả về trạng thái hợp lệ.
Ví dụ, một tuyến có khu cấp hàng, ba điểm nhận và một khu sạc có thể được kiểm tra theo từng đoạn. Đầu tiên cho robot chạy giữa khu cấp hàng và điểm nhận đầu tiên. Sau đó bổ sung các điểm còn lại, kiểm tra giao cắt và trạng thái chờ, rồi mới đưa khu sạc vào chu trình đầy đủ. Nếu một đoạn đã gây dừng bất thường, cần xử lý nguyên nhân trước khi mở rộng phạm vi thử nghiệm.
Có thể tham khảo thêm Robot tự động hóa dây chuyền là gì? Cấu trúc, cách hoạt động và lộ trình để hiểu cách tổ chức một hệ thống tự động hóa theo trình tự từ khảo sát đến vận hành.
Cuối cùng, cần tách chạy thử chức năng và chạy thử theo điều kiện vận hành. Chạy thử chức năng kiểm tra robot có nhận lệnh, định vị, di chuyển, giao nhận và sạc đúng hay không. Chạy thử theo điều kiện thực tế phải đưa tải hàng, lưu lượng nhiệm vụ, người và phương tiện trong khu vực vào bài kiểm tra. Một robot hoàn thành vài chuyến liên tiếp chưa đủ cơ sở để kết luận toàn bộ hệ thống đáp ứng yêu cầu.
Nghiệm thu hệ thống robot tự hành dựa trên chỉ số nào? Đo kết quả thay vì chỉ xem robot có chạy
Nghiệm thu nên dựa trên dữ liệu được thống nhất trước khi chạy thử. Nhóm chỉ số cơ bản gồm tỷ lệ nhiệm vụ hoàn thành, thời gian chu kỳ, thời gian chờ, số lần dừng bất thường và số lần nhân sự phải can thiệp. Có thể bổ sung thời gian phục hồi sau sự cố, tỷ lệ nhiệm vụ bị trì hoãn và khả năng duy trì hoạt động trong ca có lưu lượng cao.
Không nên chỉ đo khi mặt bằng ít người. Hãy kiểm tra thêm vào thời điểm có nhiều nhiệm vụ đồng thời để phát hiện tranh chấp tại giao cắt, khu vực chờ hoặc điểm giao nhận. Nếu robot hoàn thành đủ nhiệm vụ nhưng thường xuyên phải chờ tại một trạm, kết quả này cho thấy nút thắt nằm ở quy trình hoặc năng lực điểm giao nhận, thay vì mặc định kết luận cần bổ sung robot.
Cũng cần kiểm tra các tình huống bất thường: có vật cản trên tuyến, mất kết nối tạm thời, điểm nhận không sẵn sàng hoặc robot phải quay về trạng thái an toàn. Một hệ thống đạt yêu cầu không chỉ hoàn thành công việc khi mọi điều kiện lý tưởng mà còn phải có trạng thái xử lý rõ ràng khi điều kiện thay đổi.
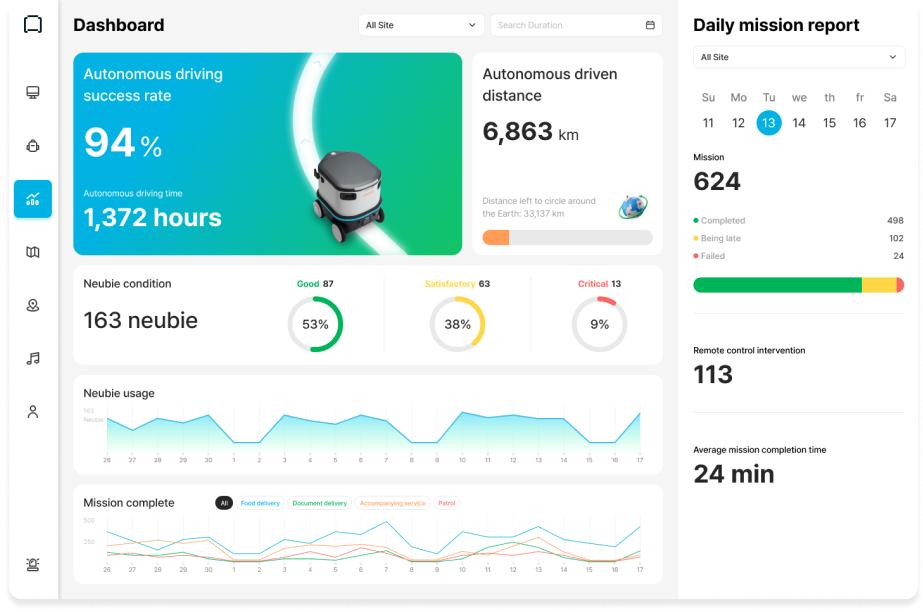
Để mở rộng góc nhìn về cách đánh giá robot trong một quy trình vận hành, có thể xem Robot trong dây chuyền sản xuất: Vai trò, cách hoạt động và cách triển khai.
Vận hành và bảo trì robot tự hành: Theo dõi gì để tránh hiệu suất giảm dần?
Sau nghiệm thu, dữ liệu vận hành cần được theo dõi liên tục để phát hiện suy giảm trước khi robot dừng hẳn. Các thông tin đáng ghi nhận gồm mức sử dụng pin, số chu kỳ sạc, thời gian hoạt động, tải thường xuyên, tình trạng bánh xe, cơ cấu truyền động, cảm biến và các điểm tiếp xúc cơ khí. Khi dữ liệu được lưu theo thời gian, người vận hành có thể nhận ra xu hướng thay đổi thay vì chỉ xử lý từng sự cố riêng lẻ.
Hãy phân biệt nguyên nhân trước khi thay linh kiện. Robot phải sạc thường xuyên hơn có thể liên quan đến pin hoặc tải vận hành, nhưng cũng có thể do tuyến đường thay đổi khiến quãng đường di chuyển tăng. Robot giảm tốc tại một vị trí có thể xuất phát từ cảm biến, mặt sàn, vật cản thường xuyên xuất hiện hoặc cấu hình vùng hoạt động. Robot mất nhiệm vụ có thể liên quan đến mạng hoặc phần mềm điều phối thay vì lỗi cơ khí.
Lịch bảo trì nên gắn với số giờ hoặc số chu kỳ vận hành. Nội dung kiểm tra có thể gồm vệ sinh cảm biến, kiểm tra bánh và cơ cấu truyền động, đánh giá pin, rà soát cảnh báo hệ thống, kiểm tra kết nối và xác nhận các điểm giao nhận vẫn hoạt động đúng. Cách theo dõi này giúp duy trì trạng thái vận hành ổn định và tạo dữ liệu để lập kế hoạch thay thế linh kiện.
Để xem thêm góc nhìn về tổ chức vận hành robot sau triển khai, có thể tham khảo Ứng Dụng Robot Trong Doanh Nghiệp: Quy Trình Triển Khai Thực Tế.
Khi nào nên mở rộng từ một robot thành cả hệ thống? Kiểm tra năng lực đội robot trước khi tăng số lượng
Thêm robot chỉ tạo ra năng lực mới khi hạ tầng và phần mềm có đủ khả năng phục vụ số lượng thiết bị tăng lên. Trước khi mở rộng, cần kiểm tra công suất khu sạc, vùng chờ, mạng không dây, các điểm giao cắt và những vị trí thường phát sinh ùn nhiệm vụ. Nếu một trạm giao nhận đã thường xuyên quá tải với một robot, việc bổ sung thêm robot có thể làm thời gian chờ tăng thay vì cải thiện lưu lượng.
Ở cấp điều phối, cần kiểm tra khả năng phân bổ nhiệm vụ, ưu tiên công việc, quản lý trạng thái và hạn chế nhiều robot cùng chiếm một khu vực. Các kết nối với cửa tự động, thang máy, băng tải hoặc phần mềm quản lý kho cũng phải được đánh giá lại khi số lượng robot tăng.
Quyết định mở rộng nên dựa trên dữ liệu trước và sau thử nghiệm: thời gian chu kỳ, thời gian chờ, tỷ lệ hoàn thành và số lần con người can thiệp. Nếu số robot tăng nhưng thời gian chờ tại điểm giao nhận cũng tăng, cần xử lý nút thắt trước khi tiếp tục mở rộng.
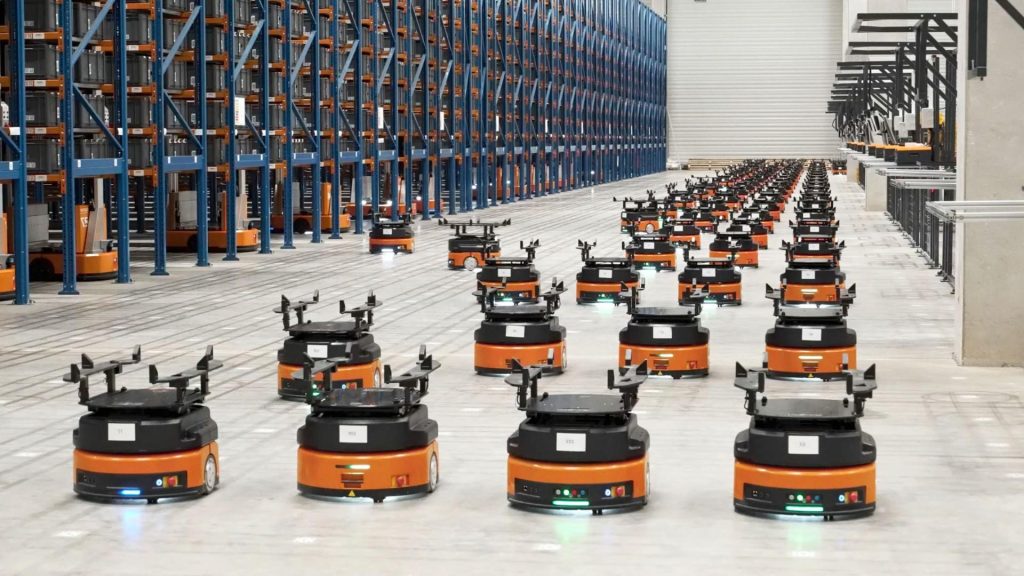
Có thể tham khảo Giải pháp tự động hóa doanh nghiệp là gì? Cách hiểu, lựa chọn và triển khai để đánh giá phạm vi hệ thống trước khi mở rộng.
Hệ thống robot tự hành nên được nhìn như một quy trình vận hành gồm robot, cảm biến, định vị, phần mềm điều phối, mạng, điểm giao nhận, sạc và con người, thay vì chỉ là một thiết bị di chuyển. Cách triển khai có cơ sở là xác định đầu ra, khảo sát dữ liệu thực tế, kiểm tra từng vùng hoạt động, chạy thử theo cấp độ, nghiệm thu bằng chỉ số rồi theo dõi vòng đời. Khi hệ thống đã ổn định, doanh nghiệp mới nên đánh giá khả năng tăng số robot dựa trên năng lực hạ tầng và dữ liệu vận hành.
Nếu đang chuẩn bị một bài toán cụ thể, có thể bắt đầu bằng checklist nhiệm vụ, mặt bằng, điểm giao nhận, hạ tầng mạng và tiêu chí nghiệm thu để xác định phạm vi triển khai phù hợp.
Câu hỏi thường gặp
Hệ thống robot tự hành là gì và khác một robot tự hành đơn lẻ ở điểm nào?
Robot tự hành đơn lẻ là thiết bị có khả năng tự di chuyển và thực hiện nhiệm vụ được giao. Hệ thống robot tự hành có phạm vi rộng hơn, bao gồm robot cùng phần mềm điều phối, cảm biến, mạng, trạm sạc, điểm giao nhận, thiết bị tích hợp và quy trình vận hành. Vì vậy, một robot chạy được chưa đồng nghĩa toàn bộ hệ thống đã sẵn sàng.
Một hệ thống robot tự hành cần những thành phần nào để hoạt động?
Các thành phần thường gồm nền tảng robot, nguồn điện, cảm biến, cơ chế định vị và điều hướng, bộ điều khiển, phần mềm quản lý nhiệm vụ, mạng kết nối, trạm sạc và các giao diện với thiết bị bên ngoài. Cấu hình cụ thể phụ thuộc vào nhiệm vụ, mặt bằng và cách tổ chức vận hành.
Doanh nghiệp cần chuẩn bị gì trước khi triển khai hệ thống robot tự hành?
Cần chuẩn bị dữ liệu về nhiệm vụ, tải hàng, điểm nhận và trả, số lượt mỗi ca, quãng đường, thời gian chờ, kích thước lối đi, giao cắt, vật cản, chất lượng mặt sàn, mạng, nguồn điện và các thiết bị cần tích hợp. Những dữ liệu này là cơ sở để kiểm tra tính khả thi trước khi cấu hình robot.
Làm thế nào để nghiệm thu hệ thống robot tự hành sau khi chạy thử?
Nên nghiệm thu bằng các chỉ số đã thống nhất trước như tỷ lệ hoàn thành nhiệm vụ, thời gian chu kỳ, thời gian chờ, số lần dừng bất thường và số lần nhân sự can thiệp. Đồng thời phải kiểm tra các tình huống như vật cản, điểm giao nhận chưa sẵn sàng và mất kết nối để xác nhận hệ thống có khả năng xử lý ngoại lệ.
Hệ thống robot tự hành cần bảo trì những gì trong quá trình vận hành?
Cần theo dõi pin và chu kỳ sạc, bánh xe, cơ cấu truyền động, cảm biến, các điểm tiếp xúc cơ khí, kết nối và cảnh báo phần mềm. Lịch kiểm tra nên dựa trên số giờ hoặc chu kỳ vận hành, kết hợp dữ liệu sự cố để phát hiện dấu hiệu suy giảm trước khi ảnh hưởng đến công việc.
Có thể mở rộng từ một robot tự hành lên nhiều robot trong cùng khu vực không?
Có thể, nhưng cần kiểm tra trước năng lực trạm sạc, mạng, vùng hoạt động, giao cắt, điểm giao nhận và phần mềm điều phối. Khi tăng số robot, nên so sánh thời gian chu kỳ, thời gian chờ, tỷ lệ hoàn thành và mức can thiệp trước và sau mở rộng để xác định việc bổ sung thiết bị có thực sự cải thiện năng lực vận hành.
Thông tin liên hệ & hỗ trợ khách hàng
CÔNG TY TNHH CÔNG NGHỆ THÔNG TIN TRƯỜNG THỊNH
- Showroom: 14 Trịnh Lỗi, Phường Phú Thọ Hòa, TP.HCM
- Kinh doanh 1: 088 8319798
- Kinh doanh 2: 091 1287898
- Kỹ thuật: 094 7979228
- Điện thoại: 028 38 10 16 98 – 0911 287 898
- Email: truongthinhtelecom@gmail.com
- MST: 0313 925 980
Giải pháp robot cho doanh nghiệp — tư vấn đúng nhu cầu, báo giá nhanh
Nhận tư vấn và báo giá
Để lại số điện thoại, kỹ thuật viên gọi lại tư vấn đúng nhu cầu.
Cần tư vấn chuyên sâu?
Gửi nhu cầu — Trường Thịnh Robotics tư vấn giải pháp robot phù hợp