Giả sử một dây chuyền sản xuất có ba công đoạn liên tiếp, sản phẩm đi qua băng tải với tốc độ ổn định và mỗi ca cần xử lý hàng nghìn chu kỳ giống nhau. Doanh nghiệp muốn giảm thao tác thủ công nhưng vẫn phải giữ đúng vị trí đặt, thời gian chu kỳ và chất lượng đầu ra. Trong trường hợp này, câu hỏi robot tự động hóa là gì không chỉ cần một định nghĩa, mà cần được hiểu qua cách robot nhận đầu vào, thực hiện thao tác và phối hợp với thiết bị khác.
Robot tự động hóa có thể đảm nhiệm một hoặc nhiều công việc được lập trình theo trình tự và điều kiện xác định. Tuy nhiên, robot chỉ là một phần của hệ thống; hiệu quả phụ thuộc vào đầu công tác, cảm biến, bộ điều khiển, sản phẩm và môi trường triển khai.
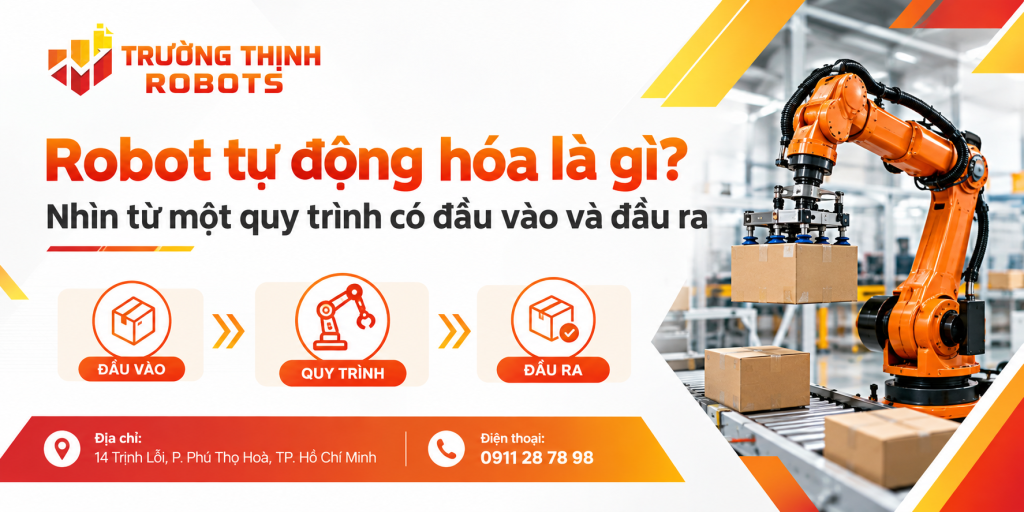
Robot tự động hóa là gì? Nhìn từ một quy trình có đầu vào và đầu ra
Robot tự động hóa là thiết bị hoặc hệ thống robot được lập trình để thực hiện các thao tác theo trình tự và điều kiện đã xác định trong một quy trình. Robot có thể di chuyển, gắp, đặt, hàn, sơn, cấp phôi hoặc xử lý dụng cụ tùy cấu hình. Khi được tích hợp với cảm biến, camera, PLC, băng tải và thiết bị an toàn, robot trở thành một thành phần của quy trình tự động hóa thay vì hoạt động tách biệt.
Có thể hình dung một ví dụ đơn giản: sản phẩm đi trên băng tải đến một vị trí đã định. Robot nhận tín hiệu cho biết sản phẩm đã sẵn sàng, đưa đầu công tác đến điểm gắp, giữ sản phẩm rồi chuyển sang khay hoặc công đoạn tiếp theo. Nếu sản phẩm luôn có cùng kích thước và xuất hiện đúng vị trí, chương trình có thể sử dụng tọa độ đã thiết lập.
Nếu vị trí hoặc hướng sản phẩm thay đổi, hệ thống có thể cần camera hoặc cảm biến để cung cấp dữ liệu trước khi robot thao tác. Vì vậy, khi giải thích robot tự động hóa là gì, nên tách ba lớp:
- Robot: tạo ra chuyển động theo chương trình và giới hạn kỹ thuật của cơ cấu.
- Thiết bị điều khiển: xử lý trình tự, tín hiệu và điều kiện để các thiết bị phối hợp đúng chu kỳ.
- Hệ thống phụ trợ: đưa sản phẩm đến, cung cấp dữ liệu hoặc tiếp nhận kết quả, chẳng hạn băng tải, camera, cảm biến, máy gia công và thiết bị an toàn.
Người mới tìm hiểu có thể tham khảo thêm nội dung robot là gì, cấu tạo và cách hoạt động để phân biệt khái niệm robot nói chung với robot được triển khai trong một quy trình tự động hóa.
Một công việc có tiềm năng tự động hóa thường có thao tác lặp lại, đầu vào có thể mô tả bằng các điều kiện kỹ thuật và đầu ra có tiêu chí kiểm tra rõ ràng. Ví dụ, việc lấy một hộp có trọng lượng ổn định từ băng tải rồi đặt lên pallet theo mẫu có thể dễ chuẩn hóa hơn một công việc mà sản phẩm thay đổi liên tục, vị trí không xác định và người vận hành phải đưa ra nhiều quyết định theo từng trường hợp.
Robot tự động hóa cũng không đồng nghĩa với mọi loại robot. Robot dịch vụ thường hoạt động trong môi trường thương mại hoặc dịch vụ và phục vụ những nhiệm vụ khác; máy tự động chuyên dụng có thể được thiết kế cho một chuỗi thao tác cố định. Robot dùng trong tự động hóa sản xuất có giá trị ở khả năng lập trình chuyển động và phối hợp với thiết bị, nhưng phạm vi linh hoạt thực tế vẫn phụ thuộc vào cơ cấu, phần mềm, dụng cụ và cách tích hợp.
Cấu trúc của một hệ thống robot tự động hóa gồm những gì?
Một hệ thống robot tự động hóa không chỉ gồm phần cánh tay hoặc cơ cấu chuyển động. Để thực hiện một nhiệm vụ hoàn chỉnh, các thành phần cơ khí, điều khiển, truyền động, đầu công tác và thiết bị nhận biết phải phối hợp theo một chu kỳ xác định.
- Cơ cấu robot và các trục: tạo ra vùng chuyển động, xác định robot có thể tiếp cận vị trí nào và thực hiện quỹ đạo ra sao.
- Bộ điều khiển: lưu và xử lý chương trình, điều phối chuyển động cũng như tín hiệu trao đổi với các thiết bị liên quan.
- Hệ truyền động: tạo lực và chuyển động cho các trục theo yêu cầu của chương trình.
- Đầu công tác: trực tiếp tác động lên sản phẩm, có thể là kẹp cơ khí, tay hút chân không, dụng cụ hàn hoặc dụng cụ gia công.
- Cảm biến và thiết bị giao tiếp: cung cấp trạng thái hoặc dữ liệu đầu vào để robot biết khi nào thực hiện bước tiếp theo.
Đầu công tác có ảnh hưởng trực tiếp đến khả năng hoàn thành nhiệm vụ. Một robot dùng kẹp để lấy hộp cứng có thể cần cấu hình khác khi xử lý túi mềm hoặc chi tiết có bề mặt dễ biến dạng. Tương tự, robot thực hiện hàn cần bộ dụng cụ và điều kiện vận hành khác với robot chỉ gắp đặt sản phẩm. Vì vậy, không nên đánh giá khả năng của một hệ thống chỉ bằng tải trọng hoặc số trục.
Trong một cell tự động hóa, băng tải có thể đảm nhiệm việc đưa sản phẩm đến, camera xác định vị trí, PLC điều phối trình tự, robot thực hiện chuyển động và hệ thống an toàn kiểm soát vùng làm việc. Những thành phần này tạo thành một chuỗi chức năng liên kết. Nếu chỉ thay đổi robot nhưng không xem xét tốc độ băng tải, vị trí sản phẩm hoặc giao tiếp với máy phía trước và phía sau, chu kỳ thực tế có thể không đạt yêu cầu.
Ví dụ, cùng một cánh tay robot có thể được lập trình để gắp linh kiện vào khay bằng đầu kẹp, sau đó chuyển sang một công việc khác bằng cách thay đầu công tác và chương trình phù hợp. Tuy nhiên, việc thay đổi này chỉ khả thi trong giới hạn tải trọng, tầm với, độ chính xác, tốc độ và điều kiện cơ khí của hệ thống. Đó là lý do cấu hình robot cần được xác định từ công việc thực tế thay vì chọn riêng một thiết bị rồi mới tìm cách đưa vào dây chuyền.
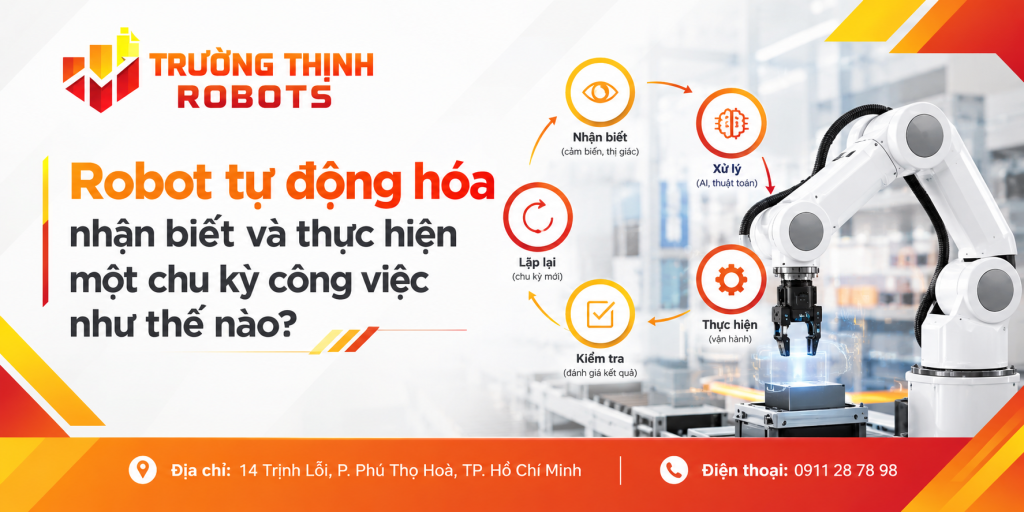
Robot tự động hóa nhận biết và thực hiện một chu kỳ công việc như thế nào?
Một chu kỳ tự động thường bắt đầu từ chương trình hoặc lệnh điều khiển, sau đó hệ thống tiếp nhận tín hiệu đầu vào, kiểm tra điều kiện và cho robot thực hiện chuyển động. Sau thao tác, trạng thái được phản hồi để hệ thống xác định có thể chuyển sang bước tiếp theo hay phải dừng để xử lý lỗi.
Có thể mô tả chuỗi cơ bản là: lệnh hoặc chương trình → tín hiệu đầu vào → kiểm tra điều kiện → chuyển động → thao tác → phản hồi → chu kỳ tiếp theo. Ví dụ, khi sản phẩm đã đến đúng vị trí trên băng tải, PLC có thể gửi tín hiệu cho robot. Nếu các điều kiện an toàn được đáp ứng, robot di chuyển đến tọa độ gắp, thực hiện thao tác rồi trả trạng thái hoàn thành.
Điểm cần phân biệt là robot có thể làm việc với vị trí cố định hoặc vị trí được xác định bằng dữ liệu bên ngoài. Nếu hộp luôn nằm đúng một điểm với sai số nhỏ, chương trình có thể sử dụng tọa độ được thiết lập trước. Ngược lại, nếu sản phẩm xuất hiện lệch vị trí hoặc thay đổi hướng, camera hay cảm biến có thể xác định vị trí tương đối để robot điều chỉnh quỹ đạo.
Trong một dây chuyền hoàn chỉnh, PLC thường đảm nhiệm việc điều phối tín hiệu và trình tự; băng tải đưa sản phẩm vào vùng thao tác; camera hoặc cảm biến cung cấp thông tin về sản phẩm; robot thực hiện chuyển động; còn hệ thống an toàn giám sát các điều kiện cần thiết trước và trong quá trình vận hành. Việc kết nối các thành phần này quyết định chu kỳ có diễn ra liên tục hay không.
Phần mềm và khả năng kết nối cũng cần được xem xét khi hệ thống phải trao đổi dữ liệu với thiết bị khác. Có thể tham khảo thêm bài robot có tích hợp phần mềm quản lý không để hiểu rõ hơn vai trò của phần mềm trong một hệ thống robot.
Robot không tự suy đoán mọi tình huống ngoài phạm vi đã thiết kế. Nếu sản phẩm thay đổi kích thước, vật thể bị che khuất, vị trí đầu vào vượt giới hạn hoặc tín hiệu cảm biến không hợp lệ, chương trình cần có điều kiện xử lý tương ứng. Đây là lý do dữ liệu đầu vào và các tình huống ngoại lệ phải được xác định trước khi xây dựng hệ thống.
Những công việc nào phù hợp để tự động hóa bằng robot?
Robot thường phù hợp với các công việc có trình tự tương đối rõ và có thể mô tả bằng dữ liệu kỹ thuật. Những nhóm nhiệm vụ phổ biến gồm gắp đặt, cấp phôi, đóng gói, xếp pallet, hàn, sơn, gia công và kiểm tra. Tuy nhiên, tên công việc chưa đủ để kết luận có nên dùng robot; cần xem cách công việc đang diễn ra và mức độ biến động của sản phẩm.
Ví dụ, một dây chuyền có hộp cùng kích thước, trọng lượng ổn định và vị trí lấy hàng được kiểm soát có thể xây dựng chu kỳ gắp đặt tương đối rõ ràng. Nếu cùng công đoạn phải xử lý nhiều kích thước, hướng đặt khác nhau và sản phẩm đến không theo một vị trí cố định, hệ thống có thể cần thêm camera, cảm biến hoặc cơ cấu định vị trước khi robot thực hiện thao tác.
Trước khi đánh giá cấu hình, nên ghi lại tối thiểu các thông tin: khối lượng sản phẩm, kích thước, số chu kỳ trong một đơn vị thời gian, vị trí và hướng sản phẩm, khoảng cách thao tác, độ chính xác cần đạt và tiêu chuẩn đầu ra. Những dữ liệu này giúp chuyển một yêu cầu chung như “cần robot gắp hàng” thành bài toán có thể kiểm tra bằng kỹ thuật.
Không phải công đoạn nào lặp lại cũng nên đưa robot vào ngay. Nếu quy trình còn thay đổi liên tục, sản phẩm chưa có tiêu chuẩn kích thước, vị trí cấp phôi chưa ổn định hoặc tiêu chí đầu ra chưa được xác định, việc chuẩn hóa công đoạn trước có thể cần được ưu tiên. Khi điều kiện đầu vào đã rõ hơn, doanh nghiệp mới có cơ sở đánh giá robot, cơ cấu chuyên dụng hoặc giải pháp kết hợp.
Để đặt bài toán trong bức tranh rộng hơn, người đọc có thể tham khảo xu hướng phát triển robot công nghiệp và đối chiếu với công việc cụ thể tại doanh nghiệp thay vì chỉ nhìn vào tên công nghệ.
Robot tự động hóa khác máy tự động chuyên dụng và cobot như thế nào?
Ba khái niệm này có thể cùng xuất hiện trong một nhà máy nhưng phục vụ những bài toán khác nhau. Máy tự động chuyên dụng thường được thiết kế quanh một chuỗi thao tác tương đối cố định. Robot công nghiệp có cơ cấu chuyển động lập trình được và có thể thực hiện nhiều quỹ đạo hoặc nhiệm vụ trong giới hạn cấu hình. Cobot là nhóm robot được thiết kế với định hướng làm việc gần con người trong những điều kiện phù hợp, nhưng không vì thế mà mọi ứng dụng cobot đều mặc nhiên an toàn mà không cần đánh giá rủi ro.
Nếu một dây chuyền có sản phẩm gần như không thay đổi và chuỗi thao tác được xác định rõ, máy chuyên dụng có thể được thiết kế rất sát với công đoạn. Ngược lại, nếu doanh nghiệp cần thay đổi chương trình, thay đầu công tác hoặc xử lý nhiều mã sản phẩm, robot có thể tạo ra phạm vi điều chỉnh rộng hơn.
Cobot thường được cân nhắc khi bài toán có yêu cầu về không gian hoặc mức độ tương tác với người, nhưng vẫn phải xem xét tải trọng, tốc độ, dụng cụ, vùng làm việc và phương án bảo vệ.
| Tiêu chí | Máy chuyên dụng | Robot | Cobot |
|---|---|---|---|
| Khả năng thay đổi chương trình | Thường hạn chế hơn | Có thể lập trình lại | Có thể lập trình lại |
| Mức độ biến đổi sản phẩm | Phù hợp quy trình ổn định | Phù hợp khi cần nhiều cấu hình | Phù hợp một số bài toán linh hoạt |
| Tương tác với người | Thường tách biệt theo thiết kế | Cần đánh giá vùng làm việc và biện pháp bảo vệ | Được thiết kế để hỗ trợ các kịch bản tương tác phù hợp, nhưng vẫn phải đánh giá an toàn |
| Tiêu chí cần xem | Chu kỳ và sản lượng | Chu kỳ, tải, tầm với, dụng cụ, tích hợp | Chu kỳ, tải, không gian, tương tác và đánh giá rủi ro |
Do đó, lựa chọn giữa các nhóm thiết bị nên bắt đầu từ chu kỳ cần đạt, sản lượng, mức độ thay đổi sản phẩm, mặt bằng, khả năng tương tác người-máy và số lượng thiết bị cần kết nối. Không nên mặc định rằng robot linh hoạt hơn sẽ luôn phù hợp hơn, bởi hệ thống càng nhiều thành phần thì yêu cầu tích hợp và kiểm thử cũng cần được xem xét tương ứng.
Checklist 6 bước đánh giá một bài toán trước khi triển khai robot tự động hóa
Trước khi khảo sát hoặc chọn cấu hình, doanh nghiệp có thể dùng một checklist ngắn để kiểm tra xem bài toán đã đủ dữ liệu hay chưa:
- Xác định nhiệm vụ: robot phải làm chính xác thao tác nào và đầu ra được xem là đạt khi nào?
- Đo yêu cầu kỹ thuật: ghi tải trọng, kích thước, chu kỳ, độ chính xác và số lần lặp cần thiết.
- Kiểm tra đầu vào: sản phẩm có cố định về vị trí, hướng, kích thước và trạng thái hay không?
- Kiểm tra môi trường: xác định vùng thao tác, mặt bằng, khoảng không, điều kiện môi trường và đường kết nối với máy khác.
- Xác định thiết bị phối hợp: làm rõ nhu cầu PLC, camera, cảm biến, phần mềm, băng tải và hệ thống an toàn.
- Đặt tiêu chí thử nghiệm: xác định trước chu kỳ, độ chính xác, tỷ lệ thao tác đạt hoặc các điều kiện nghiệm thu có thể đo được.
Một dấu hiệu cho thấy cần khảo sát thực tế là khi thông tin về vị trí sản phẩm, khoảng cách, tốc độ dây chuyền hoặc điều kiện kết nối vẫn đang được ước lượng. Trong trường hợp đó, việc chọn thiết bị chỉ dựa trên thông số danh mục có thể bỏ sót giới hạn của không gian hoặc chu kỳ.
Doanh nghiệp cũng có thể đối chiếu thêm bài khi nào doanh nghiệp nên đầu tư robot để bổ sung góc nhìn về mức độ sẵn sàng trước khi đưa robot vào quy trình.
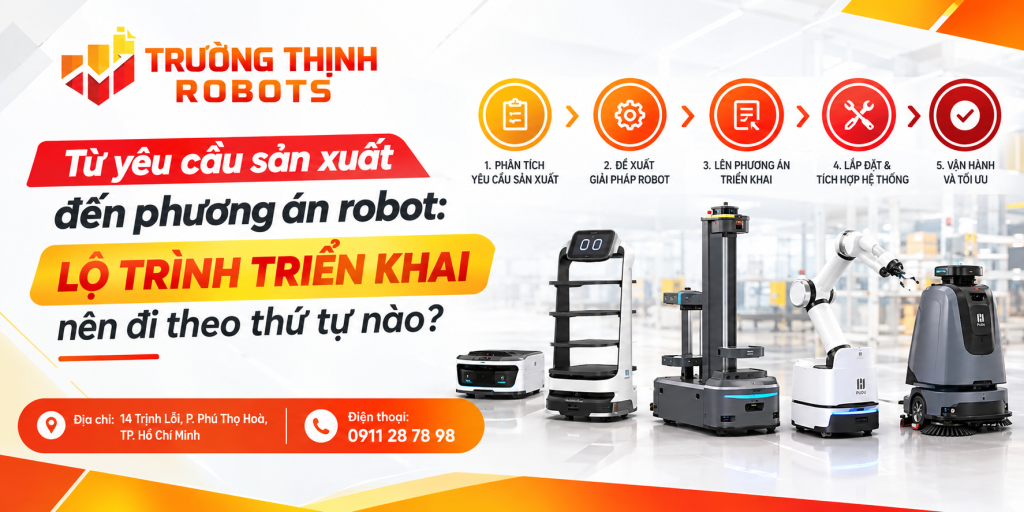
Từ yêu cầu sản xuất đến phương án robot: lộ trình triển khai nên đi theo thứ tự nào?
Một lộ trình hợp lý nên đi từ công việc đến cấu hình, thay vì bắt đầu bằng việc chọn một model rồi tìm nhiệm vụ phù hợp. Trình tự có thể gồm: xác định nhiệm vụ → đo dữ liệu → xác định chức năng → chọn robot và đầu công tác → thiết kế tích hợp → kiểm tra an toàn → chạy thử → đánh giá khả năng mở rộng.
Ví dụ, một dây chuyền cần gắp ba nhóm sản phẩm có kích thước khác nhau. Nếu tất cả sản phẩm vẫn xuất hiện ở vị trí cố định, có thể xem xét cách định vị cơ khí hoặc chương trình tương ứng. Nếu vị trí thay đổi theo từng sản phẩm, camera có thể trở thành thành phần cần thiết. Như vậy, yêu cầu “robot gắp sản phẩm” được chuyển thành các dữ liệu cụ thể về tải, vùng làm việc, tốc độ, nhận dạng và độ chính xác.
Cũng cần phân biệt hai phạm vi: cung cấp robot và thiết kế cell tự động hóa. Ở phạm vi thứ nhất, doanh nghiệp có thể chủ yếu nhận thiết bị và cấu hình liên quan. Ở phạm vi thứ hai, bài toán bao gồm cả đầu công tác, cảm biến, PLC, giao tiếp với máy khác, bố trí cơ khí, an toàn, lập trình và kiểm thử. Phạm vi càng rộng thì yêu cầu mô tả đầu vào, đầu ra và điều kiện nghiệm thu càng cần rõ.
Một phiếu yêu cầu kỹ thuật ban đầu có thể chỉ cần các trường: sản phẩm, tải trọng, kích thước, chu kỳ, độ chính xác, vị trí lấy và đặt, không gian lắp đặt, thiết bị cần kết nối, điều kiện môi trường và tiêu chí nghiệm thu. Khi các thông tin này đã rõ, việc trao đổi cấu hình với đơn vị triển khai sẽ cụ thể hơn và dễ đối chiếu giữa các phương án.
Hiểu robot tự động hóa là gìnên bắt đầu từ công việc mà robot cần thực hiện, không chỉ từ hình dáng hoặc tên thiết bị. Một hệ thống hoàn chỉnh có thể gồm robot, đầu công tác, bộ điều khiển, cảm biến, camera, PLC, băng tải, máy sản xuất và các thành phần an toàn. Khả năng tự động hóa phụ thuộc vào mức độ ổn định của đầu vào, yêu cầu đầu ra, chu kỳ, độ chính xác và cách các thiết bị phối hợp.
Với một bài toán thực tế, hãy đi theo trình tự từ nhiệm vụ, dữ liệu sản phẩm và môi trường đến cấu hình, tích hợp, chạy thử và tiêu chí nghiệm thu. Khung này giúp doanh nghiệp xác định phần việc thực sự cần robot, nhận ra khi nào nên dùng cơ cấu hoặc máy chuyên dụng, đồng thời tránh chọn thiết bị trước khi hiểu rõ điều kiện vận hành.
Câu hỏi thường gặp
Robot tự động hóa là gì và khác gì với robot công nghiệp?
Robot tự động hóa là robot được đưa vào một quy trình để thực hiện thao tác theo chương trình và điều kiện xác định. Robot công nghiệp là khái niệm rộng hơn về nhóm robot dùng trong môi trường công nghiệp; một robot công nghiệp có thể được sử dụng như một thành phần của hệ thống tự động hóa.
Robot tự động hóa thường được dùng cho những công việc nào?
Các ứng dụng phổ biến gồm gắp đặt, cấp phôi, đóng gói, xếp pallet, hàn, sơn, gia công và kiểm tra. Mức độ phù hợp cần được xác định từ tải trọng, chu kỳ, độ chính xác, đặc điểm sản phẩm và khả năng chuẩn hóa quy trình.
Một hệ thống robot tự động hóa gồm những thành phần nào ngoài cánh tay robot?
Tùy bài toán, hệ thống có thể gồm bộ điều khiển, đầu công tác, cảm biến, camera, PLC, băng tải, máy sản xuất, thiết bị giao tiếp và hệ thống an toàn. Không phải tất cả thành phần đều bắt buộc trong mọi ứng dụng.
Khi nào robot tự động hóa cần kết hợp camera hoặc cảm biến?
Camera hoặc cảm biến thường cần thiết khi hệ thống phải biết vị trí, hướng, trạng thái hoặc đặc điểm của sản phẩm thay vì luôn nhận đầu vào ở một tọa độ cố định. Việc lựa chọn thiết bị nhận biết phụ thuộc vào loại biến động cần phát hiện.
Doanh nghiệp cần chuẩn bị những thông tin gì trước khi triển khai robot tự động hóa?
Nên chuẩn bị mô tả nhiệm vụ, loại sản phẩm, tải trọng, kích thước, chu kỳ, độ chính xác, vị trí lấy và đặt, điều kiện mặt bằng, thiết bị cần kết nối và tiêu chí nghiệm thu. Nếu các thông tin này chưa rõ, nên xác định thêm bằng khảo sát hoặc chạy thử.
Robot tự động hóa có thay thế hoàn toàn máy tự động chuyên dụng không?
Không có một phương án chung cho mọi dây chuyền. Máy chuyên dụng có thể phù hợp với quy trình ổn định và ít thay đổi, trong khi robot có lợi thế về khả năng lập trình và thay đổi nhiệm vụ trong giới hạn kỹ thuật. Quyết định nên dựa trên chu kỳ, sản lượng, mức độ biến đổi và yêu cầu tích hợp của công đoạn.
Thông tin liên hệ & hỗ trợ khách hàng
CÔNG TY TNHH CÔNG NGHỆ THÔNG TIN TRƯỜNG THỊNH
- Showroom: 14 Trịnh Lỗi, Phường Phú Thọ Hòa, TP.HCM
- Kinh doanh 1: 088 8319798
- Kinh doanh 2: 091 1287898
- Kỹ thuật: 094 7979228
- Điện thoại: 028 38 10 16 98 – 0911 287 898
- Email: truongthinhtelecom@gmail.com
- MST: 0313 925 980
Cần tư vấn chuyên sâu?
Đội ngũ kỹ thuật Trường Thịnh sẵn sàng hỗ trợ 24/7