Trả lời nhanh: AMR (Autonomous Mobile Robot) là robot di động tự hành, tự xác định vị trí, chọn hướng đi và phản ứng với thay đổi trong môi trường đã cấu hình nhờ cảm biến và phần mềm điều hướng. Ví dụ, AMR nhận khay tại điểm A, đưa đến điểm B rồi nhận nhiệm vụ mới. AMR hiệu quả khi tải hàng, mặt bằng và điểm giao nhận rõ ràng.
Doanh nghiệp cần chẩn đoán bài toán vận chuyển trước khi chọn AMR có thể xem giải pháp robot cho doanh nghiệp.
AMR robot là gì?AMR có thể hiểu là robot di động tự hành. Đây là một hệ thống có khả năng di chuyển trong không gian được thiết lập để thực hiện nhiệm vụ, đồng thời sử dụng dữ liệu từ cảm biến và phần mềm để xác định vị trí, lựa chọn hướng đi và phản ứng trước những thay đổi trong môi trường.
Ví dụ, một AMR có thể nhận khay tại điểm A, đưa đến điểm B rồi tiếp tục nhận nhiệm vụ mới mà không cần người điều khiển từng đoạn đường. Tuy nhiên, AMR chỉ phát huy đúng vai trò khi tải hàng, mặt bằng, điểm giao nhận, lưu lượng di chuyển và điều kiện vận hành được xác định rõ ngay từ đầu.
AMR robot là gì? Nhận diện đúng một hệ thống tự hành
AMR là viết tắt của Autonomous Mobile Robotlà robot di động có khả năng tự xác định vị trí, lựa chọn hướng di chuyển và thực hiện nhiệm vụ trong môi trường đã được cấu hình. Điểm khác biệt không nằm ở việc robot có bánh xe, mà ở khả năng kết hợp cảm biến, định vị, phần mềm điều hướng và bộ điều khiển để xử lý thay đổi trên đường đi.
Điểm cần phân biệt là khả năng di chuyển không đồng nghĩa với khả năng tự hành. Một thiết bị có bánh xe nhưng phải được người vận hành điều khiển liên tục vẫn chưa thể hiện đầy đủ đặc trưng của AMR. Tương tự, một phương tiện chỉ chạy theo một chuyển động cố định mà không có cơ chế nhận biết và xử lý tình huống trên đường đi cũng có mức tự chủ khác với AMR.
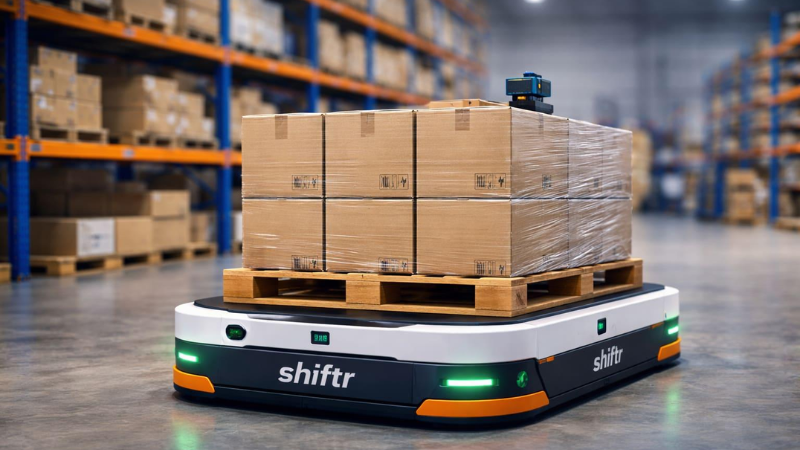
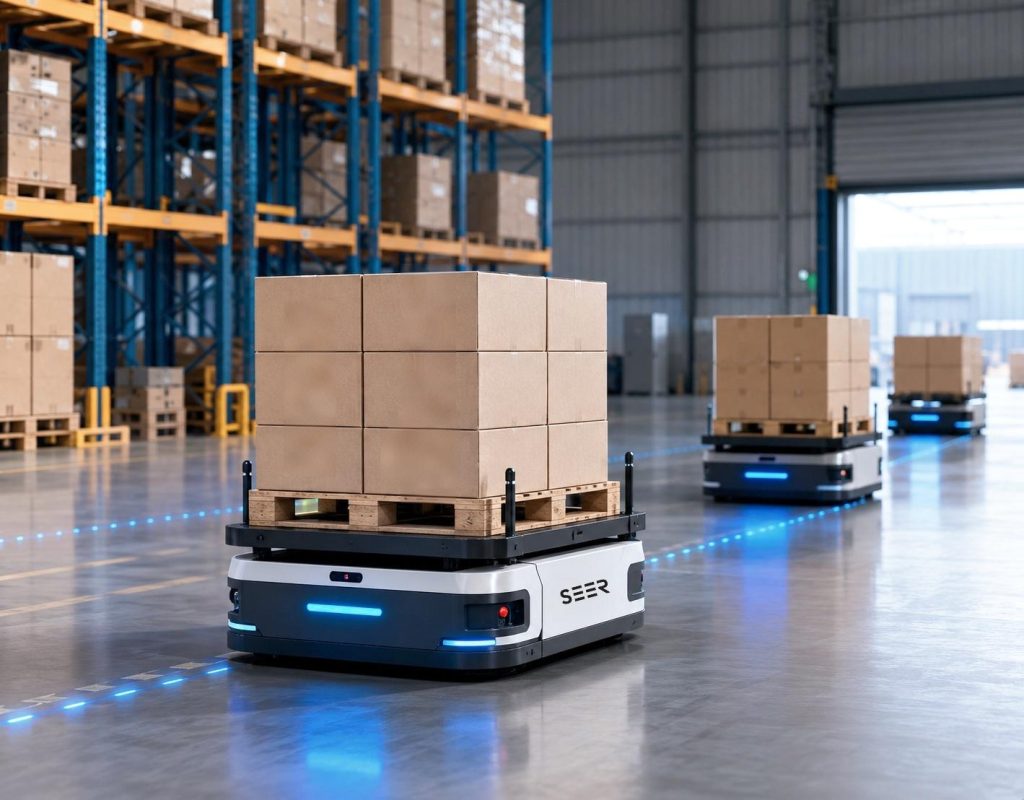
Một AMR thường kết hợp nhiều lớp chức năng. Cơ cấu bánh xe và động cơ tạo ra chuyển động; pin cung cấp năng lượng; encoder ghi nhận chuyển động của bánh; cảm biến như LiDAR, camera hoặc cảm biến khoảng cách thu thập dữ liệu môi trường. Phần mềm sử dụng những dữ liệu này để định vị, điều hướng và đưa ra lệnh cho bộ điều khiển. Khi các lớp này phối hợp đúng, robot mới có thể thực hiện một nhiệm vụ hoàn chỉnh thay vì chỉ chạy từ điểm này sang điểm khác.
Có thể hình dung một chu trình đơn giản: AMR nhận yêu cầu lấy một khay vật tư tại khu A, di chuyển đến khu B, xác nhận điểm giao nhận và chuyển sang trạng thái chờ. Trong chu trình đó, nhiệm vụ là lấy và giao khay; còn khả năng tự hành thể hiện ở việc robot tự xác định đường đi, điều chỉnh chuyển động và phản ứng nếu tuyến đường xuất hiện vật cản.
Đây cũng là lý do không nên đánh giá AMR chỉ bằng tên gọi hoặc một thông số riêng lẻ. Cần xem cả hệ thống có thể thực hiện công việc trong điều kiện thực tế hay không. Nếu điểm đến thay đổi, có người đi ngang hoặc một khu vực tạm thời bị chắn, robot phải có cơ chế xử lý tương ứng theo thiết kế. Mức độ xử lý cụ thể phụ thuộc vào cảm biến, phần mềm, bản đồ và quy tắc vận hành của từng hệ thống.
Dấu hiệu nhận biết nhanh: hãy kiểm tra bốn yếu tố gồm robot đi đâu, mang hoặc thực hiện việc gì, nhận nhiệm vụ từ đâu và dựa vào dữ liệu nào để biết nhiệm vụ đã hoàn thành. Nếu bốn yếu tố này được mô tả rõ, doanh nghiệp đã có cơ sở ban đầu để đánh giá một cấu hình AMR thay vì chỉ nhìn vào hình dáng thiết bị.
AMR tự tìm đường bằng cách nào? Từ dữ liệu môi trường đến quyết định di chuyển
AMR không đơn giản là nhận một điểm đến rồi chạy theo đường thẳng. Trong quá trình hoạt động, robot liên tục cập nhật trạng thái của mình và môi trường xung quanh. Một chu trình cơ bản có thể được hiểu theo thứ tự: nhận nhiệm vụ → xác định trạng thái → định vị → tính hướng di chuyển → điều khiển chuyển động → kiểm tra môi trường → hoàn thành hoặc xử lý ngoại lệ.
- Nhận nhiệm vụ: hệ thống gửi điểm nhận, điểm giao, loại tải hoặc yêu cầu công việc cho robot.
- Xác định trạng thái: AMR kiểm tra mình đang rảnh, đang thực hiện nhiệm vụ, đang sạc, đang tạm dừng hay đang gặp lỗi.
- Định vị: robot sử dụng dữ liệu cảm biến và thông tin bản đồ để ước tính vị trí hiện tại.
- Lập hướng di chuyển: phần mềm xác định cách tiếp cận điểm đến dựa trên khu vực được phép đi và điều kiện hiện tại.
- Điều khiển chuyển động: bộ điều khiển phát lệnh cho động cơ, bánh xe hoặc cơ cấu lái để robot di chuyển theo hướng đã chọn.
- Cập nhật môi trường: cảm biến tiếp tục phát hiện người, xe đẩy, hàng hóa hoặc vật thể xuất hiện trên tuyến.
- Kết thúc nhiệm vụ: robot xác nhận điều kiện giao nhận, cập nhật trạng thái và chờ nhiệm vụ tiếp theo hoặc chuyển sang trạng thái khác.
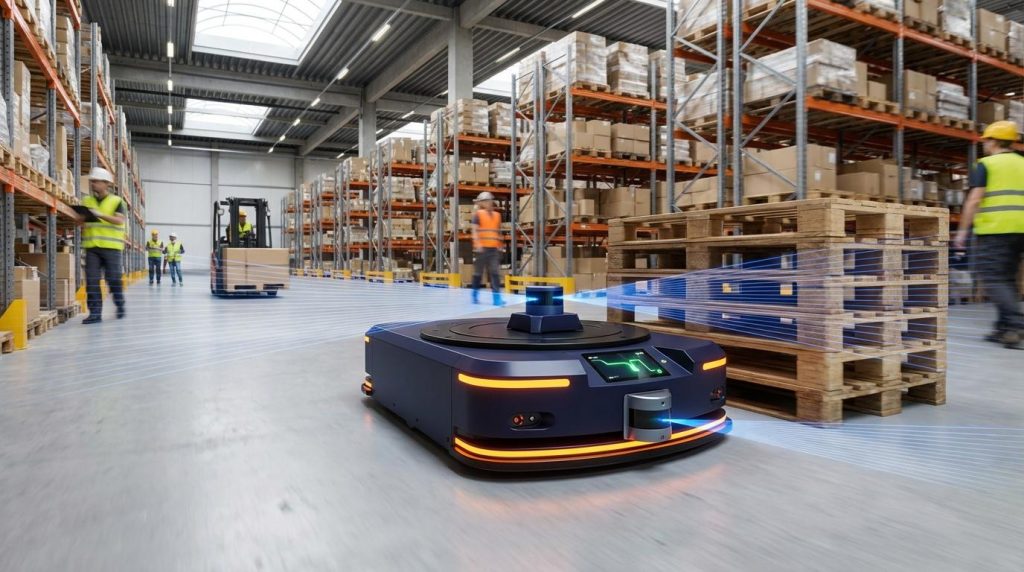
Mỗi thành phần có một vai trò khác nhau. Encoder giúp hệ thống theo dõi chuyển động của bánh xe. LiDAR có thể cung cấp dữ liệu khoảng cách và hình dạng không gian xung quanh. Camera có thể bổ sung thông tin hình ảnh trong những bài toán cần nhận biết đối tượng hoặc khu vực. Cảm biến khoảng cách hỗ trợ phát hiện vật thể ở vùng gần robot. Bộ điều khiển và phần mềm điều hướng sau đó kết hợp các dữ liệu này để đưa ra phản ứng phù hợp.
Cần phân biệt định vị với nhận biết vật cản. Định vị trả lời câu hỏi “robot đang ở đâu?”, trong khi dữ liệu môi trường giúp hệ thống biết “phía trước đang có gì?”. Hai nhóm thông tin này liên quan nhưng không thay thế cho nhau. Một robot có thể biết vị trí của mình trên bản đồ nhưng vẫn cần cảm biến để phát hiện một xe đẩy vừa xuất hiện trên tuyến.
Ví dụ, AMR đang mang khay vật tư và đi qua hành lang. Một nhân viên đẩy xe hàng cắt ngang phía trước. Hệ thống cần nhận biết thay đổi, giảm tốc hoặc dừng theo vùng an toàn đã cấu hình. Khi khu vực phía trước thông thoáng, robot có thể tiếp tục hành trình hoặc tính toán lại hướng đi nếu tuyến cũ không còn phù hợp. Nếu vật cản tồn tại quá lâu, hệ thống có thể chuyển sang trạng thái chờ hoặc yêu cầu nhân sự can thiệp tùy thiết kế.
Vì vậy, khi kiểm tra một AMR, đừng chỉ hỏi robot “có chạy được không”. Hãy kiểm tra các trạng thái chờ nhiệm vụ, đang chạy, tạm dừng, cần can thiệp và hoàn thành. Một hệ thống vận hành thực tế phải thể hiện được trạng thái rõ ràng và có cách xử lý khi điều kiện ngoài dự kiến xuất hiện.
Khi nào một bài toán vận chuyển phù hợp với AMR? Kiểm tra trước khi chọn cấu hình
Dấu hiệu thường gặp của một bài toán phù hợp với AMR là nhân sự phải dành nhiều thời gian cho việc vận chuyển nội bộ, số điểm giao nhận nhiều hoặc tuyến đường thường thay đổi. Tuy nhiên, chỉ có nhu cầu vận chuyển chưa đủ để kết luận nên dùng AMR. Cần kiểm tra xem nhiệm vụ có đủ tần suất, mặt bằng có đủ điều kiện và dữ liệu vận hành có thể đo được hay không.
Trước tiên, hãy ghi nhận tải trọng và kích thước hàng. Một khay linh kiện nhẹ sẽ tạo yêu cầu khác với thùng hàng nặng hoặc hàng có kích thước lớn. Không nên chỉ lấy tải trung bình; cần xem cả tải cực đại và cách tải được đặt trên robot để tránh ảnh hưởng đến độ ổn định khi tăng tốc, giảm tốc hoặc đổi hướng.
Tiếp theo là dữ liệu về công việc: số chuyến mỗi ca, quãng đường trung bình, số điểm nhận và trả, thời gian chờ tại từng điểm, thời gian bốc hoặc dỡ hàng. Ví dụ, một robot chỉ chạy vài chuyến trong ngày có thể chưa tạo ra bài toán đủ rõ để ưu tiên tự động hóa. Ngược lại, nếu nhân sự phải lặp lại cùng một nhiệm vụ hàng chục lần mỗi ca giữa nhiều khu vực, AMR có thể đáng được đưa vào bước khảo sát.
Mặt bằng cũng cần được đo thay vì mô tả chung là “đường đi rộng”. Cần kiểm tra chiều rộng lối đi, bán kính quay, giao cắt, khu vực có người đi chung, cửa, điểm thay đổi cao độ và các vị trí thường bị che chắn. Một tuyến trên bản vẽ có thể thông thoáng nhưng khi vận hành lại thường xuyên có xe nâng hoặc hàng tạm đặt chắn đường.
Ngược lại, có những trường hợp chưa nên ưu tiên AMR. Nếu nhiệm vụ rất ít, tuyến hoàn toàn cố định và quy trình đã được thiết kế cho một phương tiện đơn giản, khả năng tự hành có thể không tạo thêm giá trị tương xứng. Tương tự, nếu điểm giao nhận chưa ổn định hoặc hàng hóa thường xuyên thay đổi nhưng chưa có quy tắc xử lý, robot sẽ khó đạt chu trình ổn định dù phần cứng có khả năng di chuyển tốt.
Checklist chẩn đoán ban đầu: xác định nhiệm vụ và số chuyến; đo tải trung bình và tải cực đại; ghi nhận các điểm nhận/trả; đo lối đi và khu vực giao cắt; thống kê thời gian chờ; kiểm tra người và phương tiện cùng hoạt động; xác định tiêu chí nghiệm thu như số nhiệm vụ mỗi ca, thời gian chu kỳ và mức can thiệp thủ công chấp nhận được.
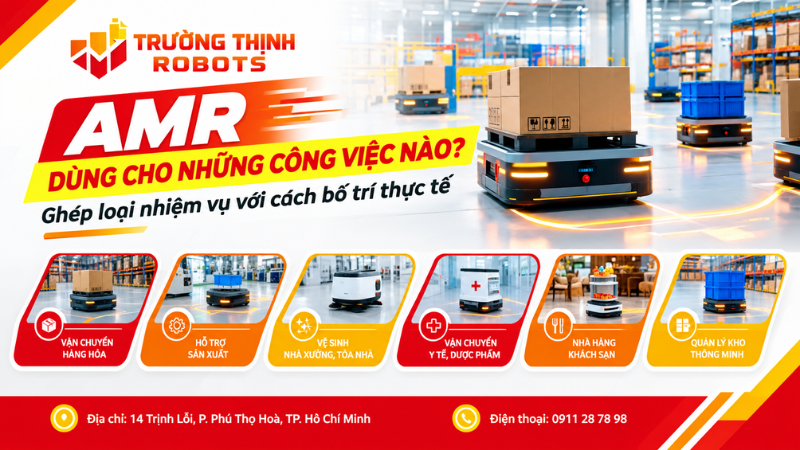
AMR dùng cho những công việc nào? Ghép loại nhiệm vụ với cách bố trí thực tế
AMR phù hợp nhất khi doanh nghiệp có một dòng công việc cần di chuyển lặp lại nhưng điểm giao nhận, mật độ người hoặc điều kiện trên tuyến có thể thay đổi. Các nhiệm vụ thường gặp gồm vận chuyển khay và thùng hàng, cấp vật tư cho công đoạn, kéo tải, gom hàng hoặc giao nhận giữa nhiều khu vực trong kho và nhà máy.
Ví dụ, một AMR có thể nhận vật tư tại khu cấp hàng, đưa đến ba trạm sản xuất theo thứ tự ưu tiên rồi quay về khu chờ. Để chu trình này chạy ổn định, cần xác định rõ điểm lấy hàng, điểm trả hàng, thời gian chờ tại mỗi trạm và điều kiện nào cho phép robot chuyển sang nhiệm vụ tiếp theo. Nếu trạm thứ hai chưa sẵn sàng nhận vật tư, AMR cần có trạng thái chờ thay vì tiếp tục chiếm khu vực giao nhận.
Cùng một nền tảng AMR nhưng phần trên robot có thể được thiết kế khác nhau. Hàng đặt trong khay có thể dùng mặt bàn tải; hàng cần kéo nhiều xe có thể cần cơ cấu kéo; dây chuyền có thể yêu cầu băng tải trên robot để chuyển hàng tự động. Vì vậy, cấu hình cơ khí phải xuất phát từ cách hàng được nhận và bàn giao, không chỉ từ tải trọng danh nghĩa.
Môi trường cũng làm thay đổi yêu cầu. Khu vực có người đi bộ cần vùng an toàn và cơ chế phản ứng phù hợp. Nếu AMR phải đi qua cửa tự động, thang máy hoặc băng tải, hệ thống cần có phương thức trao đổi tín hiệu với thiết bị liên quan. Khi cần phân biệt rõ AMR với AGV về cách định vị và điều hướng, có thể xem thêm Robot AGV và AMR khác nhau như thế nào.
Điểm chẩn đoán: hãy mô tả trọn một nhiệm vụ từ lúc hàng sẵn sàng, robot nhận lệnh, tiếp cận điểm lấy, vận chuyển, bàn giao cho đến khi trở về hoặc nhận việc mới. Nếu chưa mô tả được các bước này, chưa nên chốt cấu hình AMR.
AMR vận hành lâu dài cần theo dõi gì? Chẩn đoán pin, cảm biến và dữ liệu nhiệm vụ
Hiệu suất AMR có thể thay đổi theo thời gian dù bản đồ và nhiệm vụ ban đầu không đổi. Thời gian hoạt động thực tế phụ thuộc vào tải, quãng đường, số lần dừng và tăng tốc, mật độ nhiệm vụ, mức tiêu thụ của cảm biến cũng như cách bố trí chu kỳ sạc. Vì vậy, chỉ nhìn vào thời lượng pin công bố chưa đủ để dự đoán số chuyến thực tế trong một ca.
Việc chẩn đoán nên tách thành các nhóm. Bánh xe, truyền động và cơ cấu tải thuộc nhóm cơ khí. Cảm biến, bản đồ và dữ liệu định vị thuộc nhóm nhận biết. Phần mềm điều hướng, điều phối và cấu hình nhiệm vụ thuộc nhóm phần mềm. Mạng không dây và kết nối với thiết bị khác lại là một lớp riêng. Phân loại như vậy giúp khoanh vùng nguyên nhân thay vì thay linh kiện theo phỏng đoán.
Chẳng hạn, một AMR trước đây hoàn thành đủ số chuyến nhưng sau vài tháng phải sạc thường xuyên hơn, hay giảm tốc và dừng tại cùng một khu vực. Cần kiểm tra tình trạng pin và tải thực tế trước, sau đó đối chiếu dữ liệu dừng, cảm biến, bản đồ, mặt sàn và chất lượng kết nối tại khu vực đó. Nếu nhiều robot cùng gặp vấn đề ở một vị trí, nguyên nhân có thể nằm ở môi trường hoặc cấu hình chung thay vì một robot riêng lẻ.
Doanh nghiệp nên lưu tối thiểu các chỉ số theo ca hoặc theo ngày: số nhiệm vụ hoàn thành, thời gian chu kỳ, thời gian chờ, số lần dừng bất thường, số lần cần nhân sự can thiệp và số chu kỳ sạc. Khi cần rà soát tuyến hoặc xử lý điểm dừng lặp lại, có thể tham khảo Hướng dẫn thiết lập tuyến đường robot.
Từ một AMR lên cả đội robot: Hạ tầng nào phải kiểm tra trước khi mở rộng?
Thêm robot không đơn giản là nhân số lượng thiết bị. Khi đội robot tăng, trạm sạc, vùng hoạt động, mạng không dây, điểm giao cắt và khu vực chờ đều có thể trở thành giới hạn mới. Một tuyến chạy tốt với một AMR có thể phát sinh ùn tắc khi nhiều robot cùng cần đi qua một đoạn hẹp hoặc cùng chờ tại một điểm giao nhận.
Phần mềm điều phối lúc này giữ vai trò quan trọng trong việc phân bổ nhiệm vụ, đặt mức ưu tiên, quản lý trạng thái và hạn chế xung đột tài nguyên. Hệ thống cũng cần biết robot nào đang bận, robot nào sắp hết pin và khu vực nào đang có khả năng ùn tắc để phân phối công việc hợp lý.
Các điểm tích hợp cần được kiểm tra trước khi mở rộng gồm cửa tự động, thang máy, băng tải, hệ thống quản lý kho và phần mềm phát lệnh. Nếu một AMR phải chờ tín hiệu từ cửa hoặc băng tải quá lâu, việc bổ sung thêm robot có thể làm thời gian chờ tăng thay vì tăng số nhiệm vụ hoàn thành.
Khi nghiệm thu đội robot, nên theo dõi tỷ lệ nhiệm vụ hoàn thành, thời gian chu kỳ, số lần can thiệp thủ công, thời gian chờ và mức sẵn sàng của toàn hệ thống. Những chỉ số này cho thấy khả năng vận hành thực tế rõ hơn việc chỉ kiểm tra robot có chạy được hay không.
Để đặt AMR trong tổng thể một hệ thống robot, có thể xem thêm Robot là gì? Cấu tạo, cách hoạt động và ứng dụng trong doanh nghiệp.
Checklist chẩn đoán AMR trước khi đầu tư: Từ dữ liệu hiện trường đến quyết định cấu hình
Trước khi yêu cầu báo giá hoặc chọn model, nên gom dữ liệu thành năm nhóm: nhiệm vụ, tải hàng, mặt bằng, hạ tầng và dữ liệu vận hành. Cách làm này giúp cuộc trao đổi kỹ thuật bắt đầu từ công việc cần giải quyết thay vì bắt đầu từ tên thiết bị.
- Nhiệm vụ: ghi số điểm nhận và trả, số chuyến mỗi ca, thứ tự ưu tiên, thời gian chờ và điều kiện hoàn thành.
- Tải hàng: ghi tải trung bình, tải cực đại, kích thước hàng, cách đặt hàng và cách bàn giao tại điểm nhận/trả.
- Mặt bằng: đo chiều rộng lối đi, điểm quay đầu, giao cắt, khu vực có người hoặc xe nâng, thay đổi cao độ và các vùng cần hạn chế tốc độ.
- Hạ tầng: kiểm tra vị trí sạc, mạng không dây, cửa, thang máy, băng tải và các thiết bị cần trao đổi tín hiệu với AMR.
- Dữ liệu vận hành: xác định số nhiệm vụ giờ cao điểm, thời gian chu kỳ mục tiêu và mức can thiệp thủ công có thể chấp nhận.
Trước khi chạy thử, nên chốt tiêu chí đạt gồm thời gian chu kỳ mục tiêu, số nhiệm vụ mỗi ca, tỷ lệ hoàn thành và mức dừng bất thường. Nếu các chỉ số này chưa được xác định, rất khó kết luận thử nghiệm thành công hay chưa. Doanh nghiệp cũng có thể đối chiếu thêm Xu hướng phát triển robot công nghiệp để có thêm bối cảnh khi xây dựng lộ trình đầu tư.
AMR robot là gì?Là robot di động tự hành có khả năng sử dụng dữ liệu môi trường để định vị, lựa chọn hành trình và thực hiện nhiệm vụ trong phạm vi được cấu hình. Giá trị của AMR không nằm riêng ở khả năng tự chạy, mà ở việc robot có thể hoàn thành một chu trình vận chuyển hoặc giao nhận với mức can thiệp phù hợp.
Khi đánh giá một bài toán AMR, nên bắt đầu từ dữ liệu hiện trường: tải hàng, số chuyến, điểm nhận/trả, quãng đường, mặt bằng, người và thiết bị cùng hoạt động, thời gian chờ và tiêu chí nghiệm thu. Sau đó mới xác định cấu hình, cách điều phối, kế hoạch bảo trì và khả năng mở rộng.
Nếu doanh nghiệp đang cân nhắc AMR nhưng chưa rõ nguyên nhân gây chờ, ùn tắc hoặc thiếu dữ liệu vận hành, có thể cung cấp mô tả nhiệm vụ, tải hàng và mặt bằng để được chẩn đoán bài toán và đề xuất cấu hình phù hợp hơn với điều kiện thực tế.
Câu hỏi thường gặp
AMR robot là gì và khác robot AGV ở điểm nào?
AMR là Autonomous Mobile Robot, tức robot di động tự hành. AMR thường sử dụng dữ liệu cảm biến và phần mềm điều hướng để xác định vị trí, lựa chọn hành trình và phản ứng với thay đổi trên đường đi. AGV thường được triển khai theo logic tuyến hoặc dẫn đường được cấu hình cụ thể. Tuy nhiên, cách triển khai thực tế có thể khác giữa từng hệ thống nên cần xem cơ chế định vị và điều hướng thay vì chỉ dựa vào tên gọi.
AMR có bắt buộc phải tự lập bản đồ môi trường không?
Không nhất thiết. Một hệ thống AMR có thể sử dụng bản đồ được tạo hoặc cấu hình trước, sau đó định vị và điều hướng dựa trên dữ liệu cảm biến. Điều quan trọng là robot phải có đủ dữ liệu để xác định vị trí và thực hiện nhiệm vụ an toàn trong môi trường đã thiết lập.
AMR có thể hoạt động chung với người và xe nâng không?
Có thể nếu hệ thống được thiết kế cho môi trường đó. Cần đánh giá lưu lượng người và xe nâng, vùng giao cắt, khả năng phát hiện vật cản, giới hạn tốc độ và logic dừng. Không nên mặc định rằng mọi AMR đều có cùng mức độ phù hợp với môi trường hỗn hợp.
AMR thường phù hợp với những công việc nào trong nhà máy và kho?
AMR thường phù hợp với các nhiệm vụ vận chuyển khay, thùng hoặc vật tư giữa nhiều điểm, cấp hàng cho công đoạn, gom hàng và giao nhận nội bộ. Bài toán càng có nhiệm vụ lặp lại, điểm giao nhận rõ và dữ liệu vận hành đo được thì càng dễ đánh giá tính phù hợp.
Những yếu tố nào làm thời gian hoạt động của AMR thay đổi?
Tải trọng, quãng đường, số lần dừng và tăng tốc, mật độ nhiệm vụ, mức tiêu thụ của cảm biến, điều kiện mặt sàn và chiến lược sạc đều có thể ảnh hưởng. Vì vậy nên đánh giá thời gian hoạt động bằng dữ liệu của chính chu trình công việc thay vì chỉ dùng thông số pin.
Có thể mở rộng từ một AMR lên nhiều robot trong cùng khu vực không?
Có thể, nhưng cần kiểm tra trước năng lực trạm sạc, mạng, điểm giao cắt, vùng chờ và phần mềm điều phối. Khi số robot tăng, các chỉ số như thời gian chờ, xung đột tuyến, tỷ lệ hoàn thành và số lần can thiệp thủ công cần được theo dõi để xác định hệ thống còn dư địa mở rộng hay không.
Thông tin liên hệ & hỗ trợ khách hàng
CÔNG TY TNHH CÔNG NGHỆ THÔNG TIN TRƯỜNG THỊNH
- Showroom: 14 Trịnh Lỗi, Phường Phú Thọ Hòa, TP.HCM
- Kinh doanh 1: 088 8319798
- Kinh doanh 2: 091 1287898
- Kỹ thuật: 094 7979228
- Điện thoại: 028 38 10 16 98 – 0911 287 898
- Email: truongthinhtelecom@gmail.com
- MST: 0313 925 980
Robot AMR khác xe AGV ở điểm nào?
AGV thường chạy theo vạch từ, dây dẫn hoặc mã trên sàn, đổi tuyến phải sửa lại hạ tầng. AMR tự lập bản đồ bằng LiDAR, camera và tự tìm đường, có thể né người và vật cản rồi đi tiếp. Vì vậy AMR hợp với kho, xưởng có bố trí hay thay đổi.
Doanh nghiệp nhỏ có nên dùng robot AMR không?
Nên xem số chuyến vận chuyển lặp lại mỗi ngày trước. Nếu nhân viên phải đẩy hàng qua lại nhiều lần trên cùng tuyến, một AMR đã giúp giảm tải rõ. Nếu hàng ít, tuyến ngắn và không đều, đầu tư AMR khó hiệu quả. Nên khảo sát và chạy thử trước khi quyết định.
Robot AMR PUDU có những mẫu nào trên web?
Trên web có các mẫu vận chuyển công nghiệp PUDU T150, T300, T600 và T600 Underride, chênh nhau chủ yếu ở tải trọng và cách nhận hàng. Bản Underride chui gầm nhận kệ, các bản còn lại chở hàng trên mặt robot. Thông số chi tiết xem tại trang từng sản phẩm theo hãng công bố.
Giải pháp robot cho doanh nghiệp — tư vấn đúng nhu cầu, báo giá nhanh
Nhận tư vấn và báo giá
Để lại số điện thoại, kỹ thuật viên gọi lại tư vấn đúng nhu cầu.
Cần tư vấn chuyên sâu?
Gửi nhu cầu — Trường Thịnh Robotics tư vấn giải pháp robot phù hợp