Giả sử một dây chuyền đóng gói có 3 loại sản phẩm chạy chung trên băng tải, nhưng mỗi sản phẩm có thể xoay theo hướng khác nhau và không nằm đúng một vị trí cố định. Robot vẫn cần gắp từng sản phẩm để chuyển sang công đoạn tiếp theo. Nếu chỉ lập trình sẵn tọa độ, hệ thống sẽ khó xử lý khi vị trí thực tế thay đổi.
Đây là lúc robot vision công nghiệpphát huy vai trò: camera thu nhận hình ảnh, phần mềm phân tích dữ liệu, sau đó hệ thống chuyển kết quả thành thông tin vị trí hoặc đặc điểm để robot thao tác. Hiểu đơn giản, robot vision tạo ra một chuỗi nhìn → phân tích → xác định → hành động , thay vì để robot hoạt động hoàn toàn dựa trên tọa độ cố định.
Điểm cần phân biệt là robot vision không đơn thuần là gắn một camera lên cánh tay robot. Một hệ thống hoàn chỉnh còn liên quan đến ánh sáng, ống kính, thuật toán xử lý ảnh, hiệu chuẩn tọa độ, bộ điều khiển và thời gian đáp ứng của toàn bộ dây chuyền.
Robot vision công nghiệp là gì và vì sao robot cần “nhìn” trước khi thao tác?
Robot vision công nghiệp là hệ thống kết hợp robot với camera hoặc cảm biến hình ảnh và phần mềm xử lý để thu thập thông tin từ vật thể, xác định đặc điểm cần thiết rồi cung cấp dữ liệu cho robot thực hiện thao tác. Thông tin đó có thể là vị trí, hướng xoay, loại sản phẩm, trạng thái bề mặt hoặc kết quả kiểm tra.
Điểm khác biệt nằm ở dữ liệu đầu vào. Một robot được lập trình theo vị trí cố định có thể thực hiện tốt khi sản phẩm luôn xuất hiện đúng chỗ. Nhưng nếu sản phẩm thay đổi vị trí, hướng đặt hoặc chủng loại, robot cần thêm một nguồn dữ liệu để biết vật thể đang ở đâu và cần xử lý như thế nào. Vision đảm nhiệm phần nhận biết này.
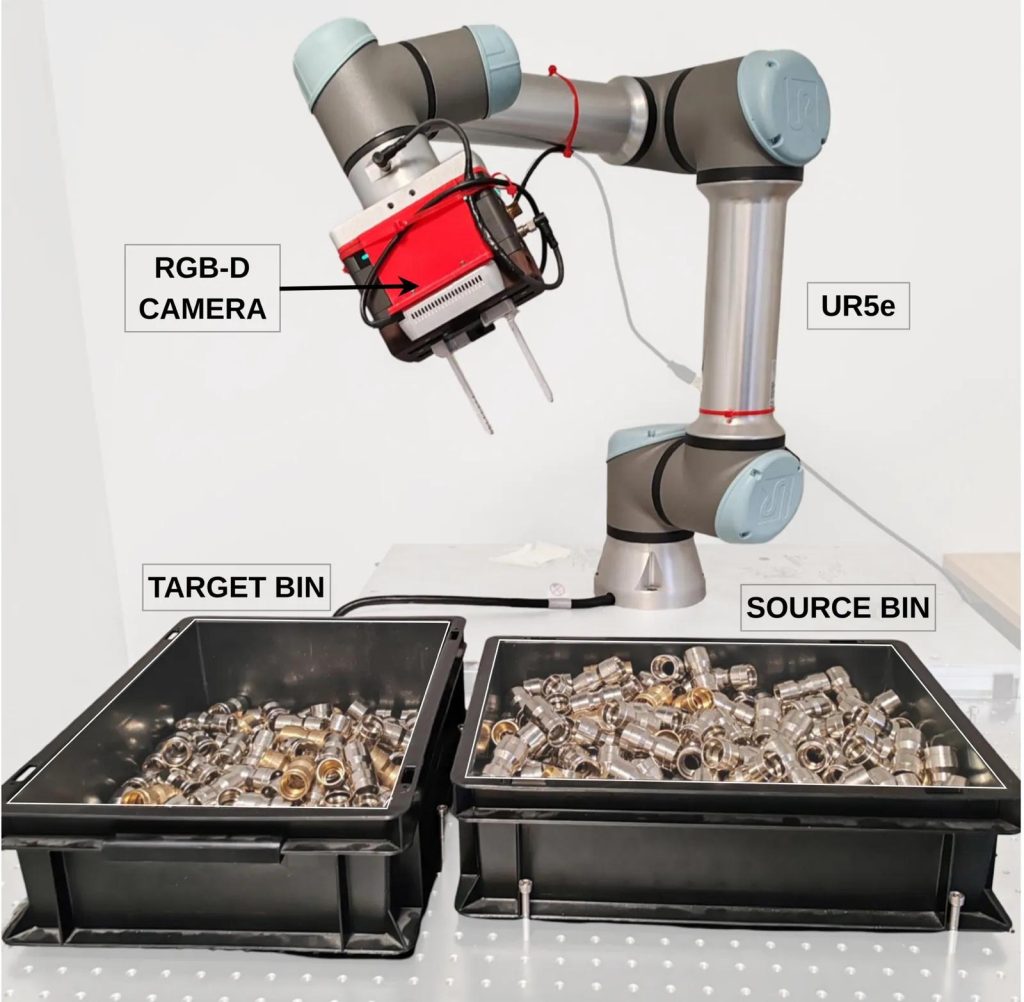
Ví dụ, một khay chứa nhiều chi tiết cơ khí có cùng kích thước nhưng nằm ở các góc khác nhau. Robot không thể chỉ dựa vào một điểm gắp duy nhất. Camera có thể phát hiện từng chi tiết, xác định tâm và góc xoay, sau đó hệ thống chuyển thông tin đó sang hệ tọa độ của robot. Robot mới tính được điểm tiếp cận và thực hiện thao tác.
Chuỗi xử lý cơ bản có thể hình dung như sau:
- Thu nhận hình ảnh: camera chụp sản phẩm trong vùng quan sát.
- Phân tích: phần mềm tìm đặc điểm hoặc mẫu hình cần quan tâm.
- Xác định kết quả: hệ thống tính vị trí, góc, loại sản phẩm hoặc trạng thái đạt/không đạt.
- Truyền dữ liệu: kết quả được gửi đến bộ điều khiển robot hoặc thiết bị điều khiển liên quan.
- Thao tác: robot di chuyển đến vị trí phù hợp để gắp, phân loại, lắp ráp hoặc xử lý.
Vì vậy, có thể xem vision là lớp cảm nhận giúp robot thích ứng với biến động của vật thể. Nếu sản phẩm đã được gá chính xác và luôn ở cùng một vị trí, việc bổ sung vision có thể không tạo thêm nhiều giá trị. Ngược lại, khi vị trí, hướng hoặc chủng loại thay đổi, dữ liệu hình ảnh có thể trở thành đầu vào quan trọng.
Nếu cần củng cố kiến thức nền về robot trước khi đi sâu vào thị giác máy, có thể tham khảo Robot là gì? Cấu tạo, cách hoạt động và ứng dụng trong doanh nghiệp.
Một hệ thống robot vision gồm những thành phần nào và mỗi phần xử lý việc gì?
Không nên đánh giá robot vision chỉ bằng thông số của camera. Kết quả nhận dạng phụ thuộc vào cả chuỗi thiết bị và điều kiện làm việc. Một cấu hình phổ biến có thể gồm camera, ống kính, nguồn sáng, bộ xử lý hình ảnh, phần mềm vision, robot, bộ điều khiển và giao tiếp với dây chuyền.
| Thành phần | Vai trò chính | Điểm cần kiểm tra |
|---|---|---|
| Camera | Thu nhận hình ảnh | Độ phân giải, tốc độ chụp, giao diện |
| Ống kính | Định hình vùng nhìn và hình ảnh thu được | Tiêu cự, khoảng cách, biến dạng |
| Nguồn sáng | Tạo điều kiện hình ảnh ổn định | Độ tương phản, bóng, phản xạ |
| Phần mềm vision | Phát hiện và phân tích đặc điểm | Thuật toán, tiêu chí nhận dạng |
| Robot | Thực hiện thao tác dựa trên dữ liệu | Tải, tầm với, tốc độ, độ chính xác |
| Bộ điều khiển/giao tiếp | Trao đổi dữ liệu giữa các thiết bị | Giao thức, tín hiệu, thời gian đáp ứng |
Trong thực tế, ánh sáng và ống kính có thể quyết định chất lượng hình ảnh nhiều không kém việc chọn camera. Một bề mặt kim loại bóng có thể tạo vùng phản xạ khiến đường biên của sản phẩm bị mất. Một chi tiết màu tối trên nền tối cũng làm giảm độ tương phản. Nếu chỉ tăng độ phân giải camera mà không xử lý điều kiện chiếu sáng, kết quả nhận dạng chưa chắc được cải thiện.
Hãy xét một cell gắp sản phẩm: camera đặt phía trên khay cần tìm tâm của từng vật thể và xác định góc xoay. Sau khi xử lý, hệ thống gửi tọa độ và góc cho robot. Trong trường hợp này, camera cung cấp dữ liệu hình ảnh, phần mềm biến hình ảnh thành thông tin có cấu trúc, còn robot chịu trách nhiệm biến thông tin đó thành chuyển động.
Không phải bài toán nào cũng cần camera 3D. Nếu sản phẩm nằm trên một mặt phẳng, hình dạng và vị trí có thể được xác định đầy đủ từ ảnh 2D thì cấu hình 2D có thể đáp ứng. Khi cần biết chiều cao, độ sâu, hình dạng không gian hoặc xử lý các vật thể chồng lấn phức tạp, dữ liệu 3D mới trở nên đáng cân nhắc.
Trước khi chọn thiết bị, cần kiểm tra ít nhất năm điều kiện đầu vào: sản phẩm có thay đổi vị trí hay không, bề mặt có phản xạ mạnh không, nền có đủ tương phản không, camera đặt cách vật thể bao xa và môi trường có rung hoặc thay đổi ánh sáng hay không. Đây là những dữ kiện ảnh hưởng trực tiếp đến khả năng xử lý của hệ thống.
Robot vision xử lý hình ảnh và biến dữ liệu camera thành chuyển động như thế nào?
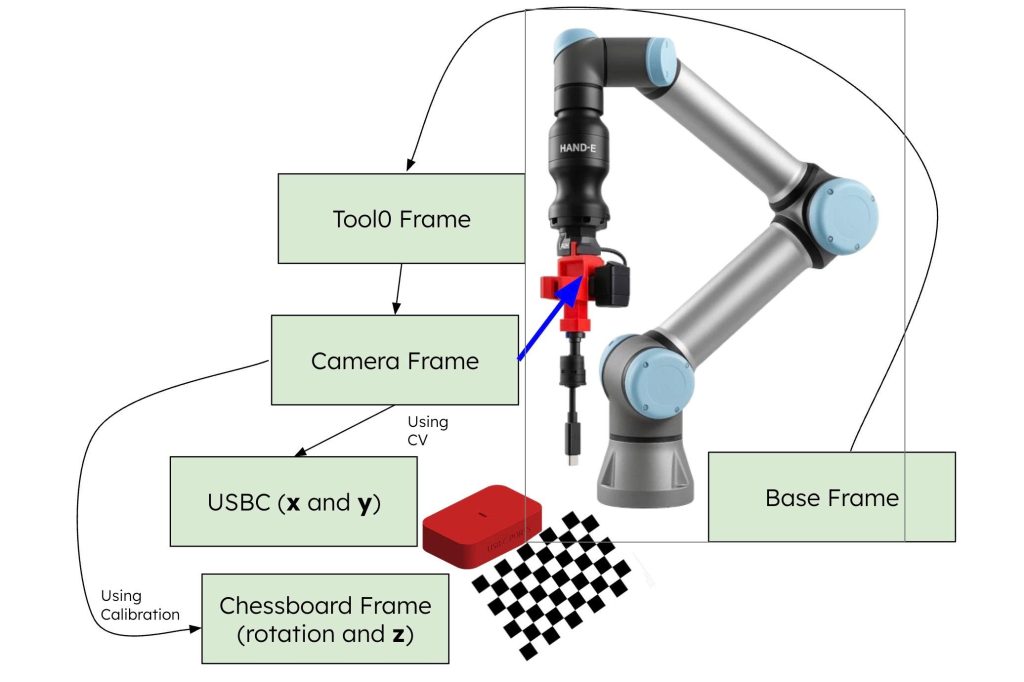
Để robot thao tác dựa trên hình ảnh, hệ thống phải biến một điểm được phát hiện trong ảnh thành một vị trí mà robot có thể hiểu. Vì vậy, quy trình không dừng ở việc camera “thấy” vật thể mà còn phải liên kết dữ liệu hình ảnh với hệ tọa độ thao tác.
Một quy trình điển hình gồm các bước:
- Phát hiện vật thể: phần mềm xác định vùng hoặc hình dạng cần quan tâm trong ảnh.
- Trích xuất đặc điểm: hệ thống tìm tâm, cạnh, góc, mẫu hình hoặc mã tùy mục tiêu.
- Tính vị trí: kết quả được xác định trong hệ tọa độ của hình ảnh.
- Chuyển đổi tọa độ: dữ liệu được quy đổi sang hệ tọa độ mà robot sử dụng.
- Gửi lệnh: bộ điều khiển robot nhận vị trí và các thông tin cần thiết.
- Thực hiện thao tác: robot di chuyển đến điểm phù hợp để gắp, đặt hoặc xử lý sản phẩm.
- Xác nhận: tùy hệ thống, camera hoặc cảm biến có thể kiểm tra lại kết quả sau thao tác.
Hiệu chuẩn là bước quan trọng trong chuỗi này. Có thể hiểu đơn giản, hệ thống cần xác lập mối quan hệ giữa “vị trí nhìn thấy trên ảnh” và “vị trí thực tế trong không gian làm việc của robot”. Nếu mối quan hệ này bị sai, robot có thể nhận đúng vật thể nhưng vẫn đi đến điểm gắp lệch.
Ví dụ, một chi tiết nằm ngẫu nhiên trên khay được camera xác định tâm tại một vị trí khác nhau sau mỗi chu kỳ. Phần mềm tính vị trí và góc của chi tiết, sau đó chuyển dữ liệu sang robot. Robot sử dụng kết quả đó để điều chỉnh điểm gắp thay vì quay lại một tọa độ cố định đã lập trình từ trước.
Tốc độ dây chuyền cũng cần được tính cùng với độ chính xác. Nếu sản phẩm đang chạy trên băng tải, vật thể có thể đã di chuyển khỏi vị trí được chụp khi robot nhận được dữ liệu. Khi đó phải xét thời gian chụp, thời gian xử lý ảnh, thời gian truyền dữ liệu và thời gian robot bắt đầu chuyển động. Với dây chuyền nhanh, độ trễ vài phần của chu kỳ cũng có thể ảnh hưởng đến điểm thao tác.
Trường hợp sản phẩm khó nhận dạng cũng cần được kiểm tra bằng mẫu thật. Vật thể trong suốt, bóng, có màu gần giống nền, bị che một phần hoặc thay đổi hình dạng có thể khiến thuật toán gặp khó khăn. Phương án xử lý có thể nằm ở ánh sáng, góc chụp, ống kính, cách bố trí sản phẩm hoặc thuật toán, thay vì chỉ thay một camera có độ phân giải cao hơn.
Robot vision công nghiệp dùng cho những bài toán nào trong nhà máy?
Giá trị của robot vision nằm ở loại thông tin mà hệ thống có thể cung cấp cho quá trình tự động hóa. Cùng là camera công nghiệp, nhưng mục tiêu có thể khác nhau: xác định sản phẩm nào đang xuất hiện, tìm vị trí để robot gắp, phát hiện lỗi ngoại quan, đọc mã hoặc cập nhật điểm thao tác theo vị trí thực tế.
| Bài toán | Thông tin cần nhận biết | Phương pháp thường dùng | Đầu ra cho robot |
|---|---|---|---|
| Nhận dạng, phân loại | Loại, mẫu hoặc đặc điểm sản phẩm | Nhận dạng hình ảnh | Chọn quy trình hoặc vị trí đặt |
| Định vị để gắp | Tọa độ và góc của vật thể | Vision 2D hoặc 3D | Điểm gắp và hướng tiếp cận |
| Kiểm tra ngoại quan | Lỗi bề mặt, thiếu chi tiết, sai hình dạng | Camera và ánh sáng kiểm tra | Loại sản phẩm đạt/không đạt |
| Đọc mã/OCR | Ký tự, mã vạch hoặc mã 2D | OCR/barcode/2D code | Phân loại hoặc truy xuất |
| Dẫn hướng thao tác | Vị trí thực tế của đối tượng | Vision kết hợp robot | Điều chỉnh quỹ đạo hoặc điểm thao tác |
Ví dụ, một dây chuyền có nhiều SKU đi qua cùng một khu vực. Vision có thể xác định từng loại sản phẩm dựa trên đặc điểm hình ảnh, sau đó gửi kết quả để robot đưa sản phẩm đến vị trí tương ứng. Nếu yêu cầu chỉ là kiểm tra một ký tự trên bao bì, hệ thống đọc mã có thể là trọng tâm; không nhất thiết phải xây dựng một cell robot phức tạp.
Với kiểm tra ngoại quan, camera và nguồn sáng cần được thiết kế theo lỗi cần phát hiện. Một vết xước nhỏ, vùng thiếu vật liệu hoặc sai màu có thể yêu cầu góc chiếu và độ tương phản riêng. Robot chỉ là cơ cấu thực hiện bước tiếp theo, còn khả năng phát hiện lỗi phụ thuộc lớn vào phần thu nhận và xử lý hình ảnh.
Ngược lại, nếu sản phẩm đã được gá cơ khí với vị trí và hướng gần như cố định, một cảm biến hiện diện hoặc cơ cấu định vị có thể đủ cho bài toán. Khi đó, thêm vision cần được cân nhắc dựa trên lợi ích thực tế như giảm phụ thuộc vào gá đặt, xử lý nhiều mẫu hoặc kiểm tra thêm đặc điểm mà cảm biến đơn giản không nhận biết được.
Để đặt bài toán vision trong bức tranh rộng hơn của tự động hóa, người đọc có thể xem thêm Xu hướng phát triển robot công nghiệp: 7 hướng đi đáng chú ý, nhưng khi triển khai thực tế vẫn nên bắt đầu từ công việc cụ thể thay vì chọn công nghệ theo xu hướng.
Chọn 2D hay 3D, camera cố định hay gắn trên robot: quyết định dựa vào dữ liệu nào?
Hai quyết định thường xuất hiện khi thiết kế hệ thống là chọn vision 2D hay 3D và đặt camera cố định hay trên robot. Cả hai đều nên xuất phát từ dữ liệu cần thu được, không phải từ tên công nghệ.
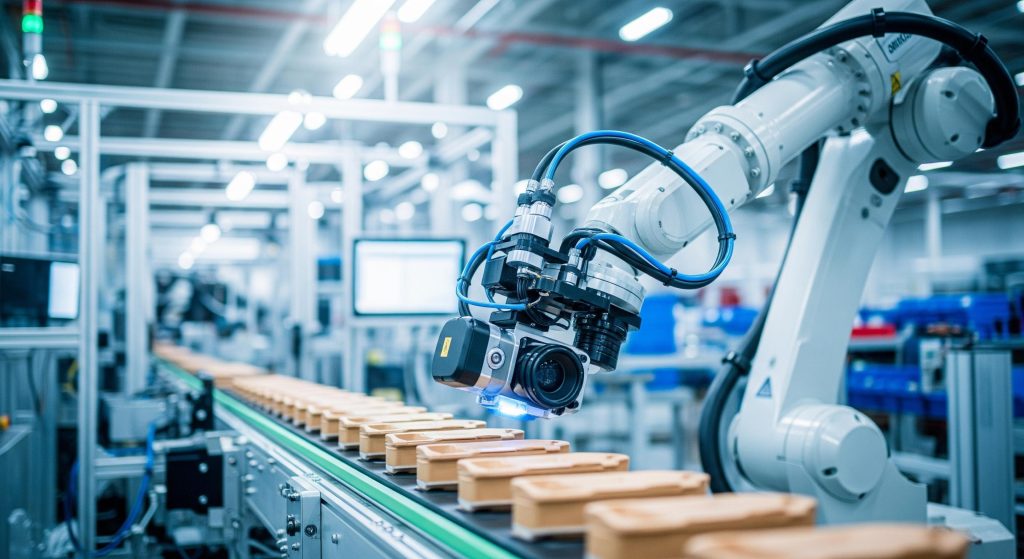
Vision 2D phù hợp khi thông tin quan trọng chủ yếu nằm trên mặt phẳng quan sát, chẳng hạn vị trí, đường biên, hình dạng hoặc góc xoay của sản phẩm. Một chi tiết phẳng chạy ổn định trên băng tải có thể được camera cố định quan sát từ phía trên rồi gửi tọa độ cho robot.
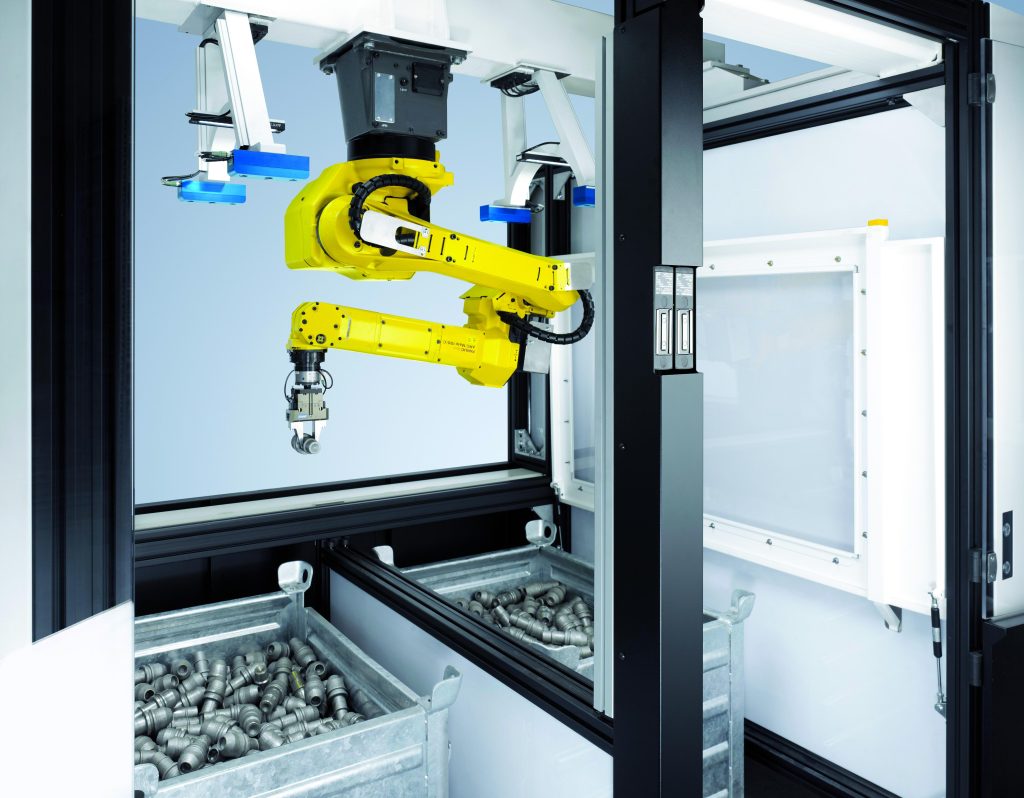
Vision 3D trở nên hữu ích khi chiều sâu hoặc hình học không gian ảnh hưởng trực tiếp đến thao tác. Ví dụ, các chi tiết nằm chồng lên nhau trong thùng hoặc có độ cao thay đổi có thể cần thông tin không gian để robot xác định điểm tiếp cận và hướng gắp phù hợp.
Với camera cố định, vùng quan sát được thiết kế ổn định và việc hiệu chuẩn có thể thuận lợi khi dây chuyền ít thay đổi. Camera gắn trên robot lại cho phép quan sát nhiều vị trí hoặc thay đổi góc nhìn theo từng thao tác, nhưng đổi lại hệ thống phải xử lý mối quan hệ tọa độ giữa camera và robot trong quá trình chuyển động.
Một cách kiểm tra thực tế là lấy mẫu thật và chia thành bốn nhóm: mẫu bình thường, mẫu khó nhận dạng, vị trí bất lợi và trường hợp chạy ở tốc độ mục tiêu. Nếu phương án chỉ hoạt động với mẫu đẹp, đặt đúng vị trí và tốc độ thấp, dữ liệu thử nghiệm chưa đủ để kết luận cấu hình có khả thi.
Cũng cần tính đến tốc độ xử lý, độ phức tạp hiệu chuẩn, chi phí thiết bị và khả năng thay đổi sản phẩm. Khi số SKU tăng hoặc vùng thao tác thay đổi, cấu hình ban đầu có thể cần mở rộng. Do đó, một thử nghiệm nhỏ nhưng có mẫu đại diện thường cung cấp thông tin hữu ích hơn việc chỉ đối chiếu thông số trên tài liệu kỹ thuật.
Nếu bài toán đã chuyển từ tìm hiểu công nghệ sang đánh giá phương án triển khai, có thể tham khảo thêm Nhà Cung Cấp Robot Công Nghiệp: Tiêu Chí Lựa Chọn Và Chi Phí Cần Biết để có thêm khung xem xét đối với phần triển khai và dịch vụ liên quan.
Checklist kiểm tra tính khả thi trước khi triển khai robot vision công nghiệp
Trước khi yêu cầu thiết kế một hệ thống robot vision, doanh nghiệp nên chuẩn bị dữ liệu theo từng lớp. Mục tiêu là xác định chính xác bài toán cần giải, giới hạn kỹ thuật và tiêu chí thử nghiệm.
Sản phẩm: ghi kích thước, vật liệu, màu sắc, độ bóng, hình dạng, số SKU và phạm vi thay đổi vị trí. Nếu có sản phẩm trong suốt, phản xạ hoặc dễ bị che khuất, cần đưa mẫu đó vào thử nghiệm.
Mục tiêu: xác định hệ thống cần nhận dạng, phân loại, định vị, đo, kiểm tra lỗi hay đọc mã. Đầu ra phải được mô tả bằng hành động cụ thể mà robot cần thực hiện.
Hình ảnh: xác định vùng nhìn, khoảng cách camera, chi tiết nhỏ nhất cần nhận biết, điều kiện ánh sáng và các bề mặt có thể gây phản xạ.
Robot: kiểm tra tải trọng, tầm với, tốc độ chu kỳ, độ chính xác điểm thao tác và phương thức trao đổi dữ liệu với bộ điều khiển vision.
Dây chuyền: ghi tốc độ băng tải, khoảng cách giữa sản phẩm, tín hiệu kích hoạt camera, tín hiệu PLC và thời gian tối đa cho phép từ lúc chụp đến lúc robot thao tác.
Thử nghiệm: chuẩn bị mẫu đạt, mẫu khó, video quy trình, vị trí lắp đặt dự kiến và điều kiện vận hành thực tế. Tiêu chí nghiệm thu nên được xác định trước khi chạy thử.
Một lộ trình kiểm tra có thể bắt đầu từ mẫu sản phẩm → hình ảnh → kết quả nhận dạng → tọa độ → thao tác robot → tốc độ chu kỳ. Nếu một bước chưa đạt, nên tìm nguyên nhân ở đúng lớp đó trước khi tăng độ phức tạp của toàn hệ thống.
Doanh nghiệp cũng có thể đối chiếu thêm khung ra quyết định đầu tư tại Khi nào doanh nghiệp nên đầu tư robot? 7 tiêu chí cần kiểm tra. Với một bài toán cụ thể, dữ liệu từ sản phẩm, dây chuyền và mẫu thử sẽ giúp xác định rõ hơn nên dùng robot vision, camera độc lập, cảm biến đơn giản hay một cấu hình kết hợp.
Robot vision công nghiệp có thể hiểu là cầu nối giữa khả năng quan sát của hệ thống hình ảnh và khả năng thao tác của robot. Giá trị của nó không nằm ở việc bổ sung một chiếc camera, mà ở chuỗi xử lý từ thu nhận hình ảnh, phân tích đặc điểm, xác định tọa độ hoặc kết quả rồi chuyển thành hành động.
Khi đánh giá một bài toán, nên đi từ yêu cầu thực tế: sản phẩm thay đổi thế nào, cần nhận biết thông tin gì, tốc độ chu kỳ bao nhiêu và robot phải thực hiện hành động nào. Sau đó mới kiểm tra 2D hay 3D, camera cố định hay gắn trên robot, phương án chiếu sáng và cách hiệu chuẩn. Cách tiếp cận này giúp tránh việc chọn cấu hình theo thông số riêng lẻ mà chưa kiểm chứng bằng mẫu thật.
Người đọc có thể áp dụng checklist trên cho chính dây chuyền của mình, bắt đầu bằng một mẫu đại diện và một tiêu chí đầu ra rõ ràng. Nếu dữ liệu cho thấy camera độc lập hoặc cảm biến đơn giản đã đủ đáp ứng, không nhất thiết phải xây dựng hệ thống robot vision đầy đủ. Ngược lại, khi vị trí, hướng, chủng loại hoặc điều kiện sản phẩm biến động và cần robot phản ứng theo dữ liệu thực tế, vision có thể trở thành một thành phần cần thiết của giải pháp tự động hóa.
Câu hỏi thường gặp
Robot vision công nghiệp là gì và khác robot thông thường ở điểm nào?
Robot vision công nghiệp là hệ thống kết hợp robot với camera hoặc cảm biến hình ảnh và phần mềm xử lý. Robot thông thường có thể hoạt động theo tọa độ hoặc chương trình định trước, trong khi hệ thống có vision có thể sử dụng dữ liệu hình ảnh để điều chỉnh thao tác theo vị trí hoặc đặc điểm thực tế của vật thể.
Robot vision công nghiệp có bắt buộc phải dùng camera 3D không?
Không. Nếu bài toán chỉ cần vị trí, hình dạng hoặc góc trên một mặt phẳng, vision 2D có thể đáp ứng. 3D phù hợp hơn khi chiều sâu, độ cao, vật thể chồng lấn hoặc hình học không gian ảnh hưởng đến thao tác.
Robot vision có thể nhận dạng và gắp sản phẩm ở vị trí ngẫu nhiên không?
Có thể, nếu hệ thống được thiết kế để phát hiện vật thể, xác định vị trí và góc phù hợp với cơ cấu gắp. Khả năng thực tế còn phụ thuộc vào hình dạng sản phẩm, độ che khuất, ánh sáng, thuật toán, vùng quan sát và tốc độ dây chuyền.
Camera vision và robot cần hiệu chuẩn như thế nào để phối hợp chính xác?
Hiệu chuẩn nhằm thiết lập quan hệ giữa hệ tọa độ của camera và hệ tọa độ mà robot sử dụng. Sau khi hiệu chuẩn, một vị trí được phát hiện trên ảnh có thể được quy đổi thành vị trí thao tác trong không gian robot. Việc này cần được kiểm tra lại bằng các điểm mẫu và điều kiện vận hành thực tế.
Khi nào nên dùng camera cố định thay vì gắn trên robot?
Camera cố định thường phù hợp khi sản phẩm đi qua một vùng quan sát xác định và góc nhìn ổn định. Camera gắn trên robot có thể hữu ích khi cần quan sát nhiều vị trí hoặc thay đổi góc nhìn. Quyết định nên dựa trên vùng cần quan sát, độ linh hoạt, yêu cầu hiệu chuẩn và chu kỳ thao tác.
Doanh nghiệp cần chuẩn bị dữ liệu gì trước khi thử nghiệm robot vision công nghiệp?
Nên chuẩn bị mẫu sản phẩm thực tế, kích thước và đặc điểm bề mặt, số lượng SKU, các trường hợp khó nhận dạng, tốc độ dây chuyền, vùng quan sát, vị trí lắp camera, yêu cầu đầu ra và tiêu chí đánh giá. Video hoặc sơ đồ quy trình hiện tại cũng giúp xác định rõ thời điểm camera cần chụp và robot cần phản hồi.
Thông tin liên hệ & hỗ trợ khách hàng
CÔNG TY TNHH CÔNG NGHỆ THÔNG TIN TRƯỜNG THỊNH
- Showroom: 14 Trịnh Lỗi, Phường Phú Thọ Hòa, TP.HCM
- Kinh doanh 1: 088 8319798
- Kinh doanh 2: 091 1287898
- Kỹ thuật: 094 7979228
- Điện thoại: 028 38 10 16 98 – 0911 287 898
- Email: truongthinhtelecom@gmail.com
- MST: 0313 925 980
Cần tư vấn chuyên sâu?
Đội ngũ kỹ thuật Trường Thịnh sẵn sàng hỗ trợ 24/7